
TEKNİK KILAVUZ · KONUM ALGILAMA · HİDROLİK KALDIRMA SİLİNDİRLERİ
Kaldırma Silindiri Konumu
Sensör Entegrasyonu
Kodlayıcı · Manyetostriktif · LVDT
Hidrolik kaldırma silindirine konum geri bildiriminin entegre edilmesi, onu basit bir kuvvet aktüatöründen, metrelerce uzunluktaki hareketlerde ±0,1 mm'ye kadar doğrulukla kapalı döngü konum kontrolü yapabilen hassas bir konumlandırma cihazına dönüştürür. Sensör teknolojisi seçimi — manyetostriktif transdüser, lineer enkoder, LVDT, potansiyometre veya string enkoder — sistemin doğruluğunu, çevresel dayanıklılığını, kablolama karmaşıklığını ve maliyetini belirler. Bu kılavuz, endüstriyel hidrolik kaldırma silindirlerinde konum geri bildirimi için entegrasyon yöntemlerini, teknoloji seçim kriterlerini ve devreye alma gereksinimlerini kapsamaktadır.
Doğrusal Kodlayıcı
Kapalı Döngü Kontrolü
KALDIRMA SİLİNDİRLERİ · KONUM ALGILAMA MÜHENDİSLİĞİ · TEMMUZ 2026
REFERANS · KONUM SENSÖRÜ TEKNOLOJİSİ KARŞILAŞTIRMASI
MANYETOSTRİKTİF
±0,1 mm
İçten piston kolu montajı için en yüksek doğruluk ve güvenilirlik — aşınma yok, yağ kirlenmesine karşı dayanıklı, 0–5 m strok aralığı
DOĞRUSAL KODLAYICI
±0,01 mm
Dış mekan kurulumları için en yüksek doğruluk — cam veya çelik ölçek, temiz bir ortam ve mekanik hizalama gerektirir.
İPLİ ÇÖMLEK
±0,5–1 mm
En düşük maliyetli harici seçenek — yaylı geri çekmeli kablo uzatma uzunluğunu ölçer; çoğu endüstriyel kapalı devre uygulaması için yeterlidir.
LVDT
±0,05 mm
Yüksek hassasiyet, sürtünmesiz, kısa stroklu — 300 mm'ye kadar stroklu test düzeneklerinde ve yüksek hassasiyetli konumlandırma uygulamalarında kullanılır.
BÖLÜM 01
Asansör silindirine konum algılama özelliği neden eklenmeli?
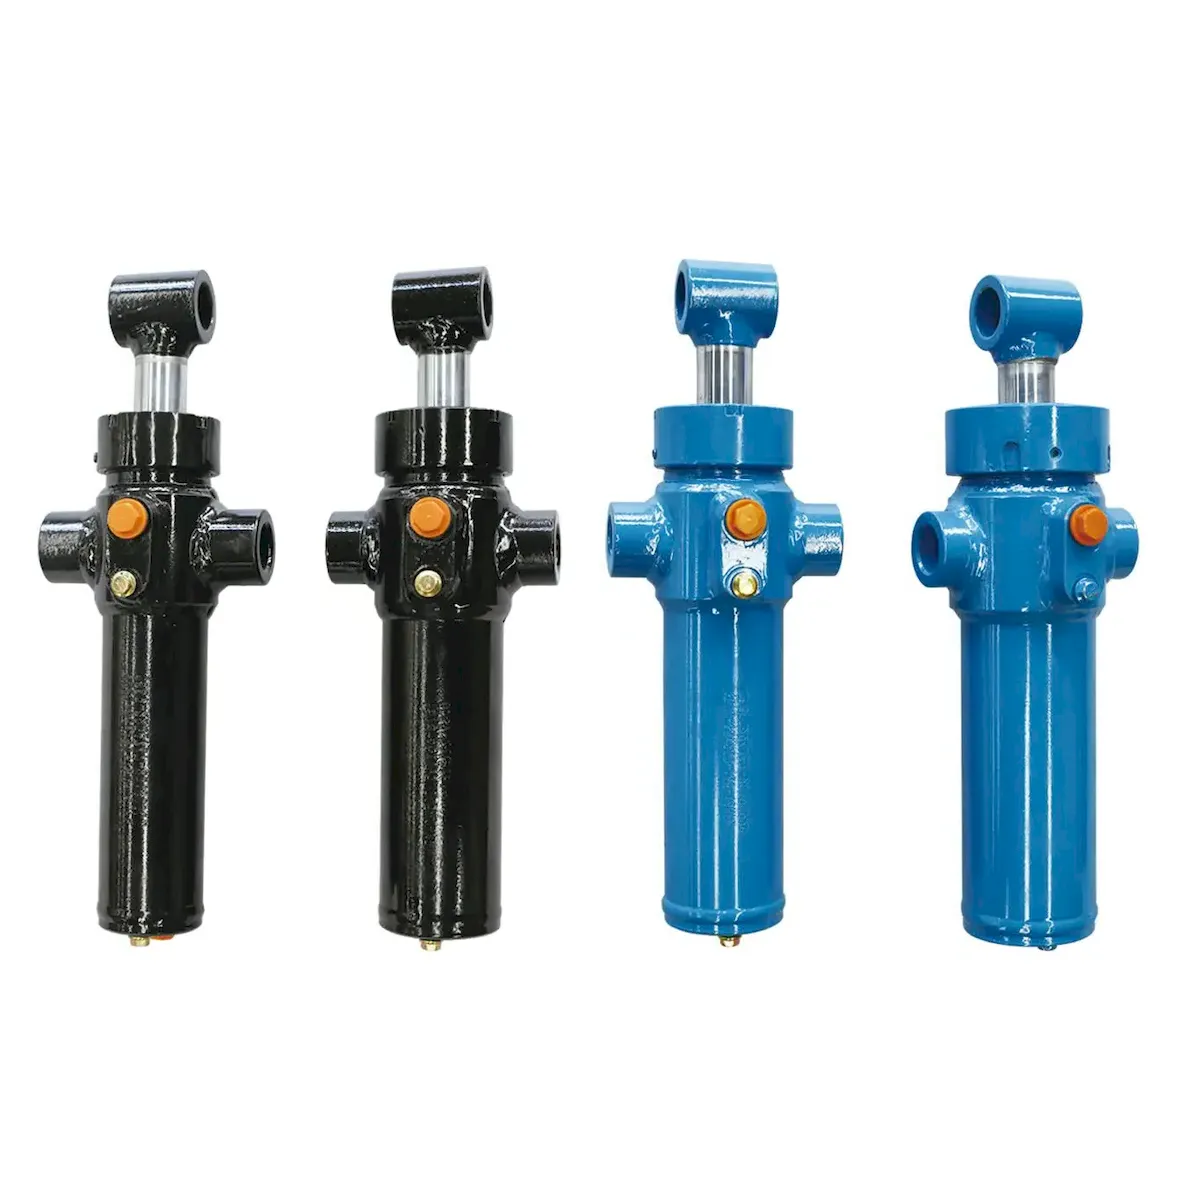
Konum geri beslemesi olmayan hidrolik kaldırma silindiri açık döngü modunda çalışır; kontrol sistemi bir valf açılmasını emreder ve silindirin akış hızı ve zamana bağlı olarak istenen konuma hareket edeceğine güvenir. Açık döngü kontrolü birçok kaldırma uygulaması için yeterlidir. Bununla birlikte, bazı endüstriyel gereksinimler kapalı döngü konum kontrolü gerektirir:
HASSAS KONUMLANDIRMA
Otomotiv montaj hatlarında, parçaları robotik kaynakçılara veya montajcılara hassas bir yükseklikte sunmak zorunda olan kaldırma silindirleri; ±0,5 mm veya daha iyi tekrarlanabilirlik gerektirir. Konum geri bildirimi olmadan, termal kayma, yük değişimi ve yağ viskozitesindeki değişiklikler, açık döngü konumunun döngüden döngüye ±5–15 mm değişmesine neden olur.
SENKRONİZASYON
Çok silindirli senkronize kaldırma sistemleri (portal vinçler, gemi bölümü kaldırma çerçeveleri, pres plakaları) her bir kaldırma silindirinin, kaldırma işlemi boyunca diğerlerine göre tanımlanmış bir yükseklik toleransı içinde kalmasını gerektirir. Her silindir üzerindeki konum sensörleri, bireysel silindir akışını gerçek zamanlı olarak ayarlamak ve senkronizasyonu korumak için gereken geri bildirimi sağlar.
GÜVENLİK İZLEME
Hava iş platformlarında (AWP), yükleme rampalarında ve makaslı platformlarda platform yüksekliği izleme — konum sensörü, platformun komut edilen yükseklikte olduğunu doğrulayan sürekli geri bildirimi kontrol sistemine iletir. Tanımlanmış bir eşiğin ötesindeki bir sapma, yükseklik hatası bir güvenlik sorunu haline gelmeden önce bir alarmı veya otomatik düzeltmeyi tetikler.
SÜREÇ OTOMASYONU
CNC kontrollü hidrolik pres frenleri, şekillendirme makineleri ve enjeksiyon kalıplama kaldırma silindirleri, doğru konum profilleri oluşturmak için konum geri bildirimine ihtiyaç duyar; kontrol sistemi, tutarlı parçalar üretmek için şekillendirme veya kalıplama döngüsünün her anında pistonun tam olarak nerede olduğunu bilmelidir.
BÖLÜM 02
Manyetostriktif Transdüserler — Dahili Çubuk Montajı
Manyetik büzüşmeli doğrusal konum sensörü, hidrolik kaldırma silindirlerine entegre edilen en yaygın kullanılan konum sensörüdür; içi boş bir çubuk içine yerleştirilir, hidrolik ortamın tamamen içinde kapalıdır ve tüm dış kirlenmelerden korunur. Çalışma prensibi, ferromanyetik bir tel boyunca yayılan bir burulma dalgası kullanır: bir akım darbesi tel boyunca ilerler ve piston üzerindeki bir konum mıknatısı, mıknatıs konumunda bir burulma gerilimi dalgası oluşturur ve bu dalga bilinen bir hızda sensör başlığına geri döner. Akım darbesi ile burulma dalgasının varışı arasındaki süre, herhangi bir hareketli parça veya aşınma yüzeyi olmadan ±0,1 mm'ye kadar mutlak konum verir.
ÇUBUK DELİĞİ
ÖZELLİKLER
Kaldırma silindiri çubuğu, manyetostriktif tüpü yerleştirmek için içi boş olarak delinmelidir. Standart tüp çapları: 2000 mm'ye kadar strok için 10 mm dış çap; 4000 mm'ye kadar strok için 14 mm dış çap. Çubuk ucundaki delik, bir uç tapasıyla kapatılmalı ve sensör kablosu, salmastranın hemen içindeki çubuktaki bir yan porttan çıkmalıdır; sensör kablosu yolundan yağ sızmasını önlemek için kablo etrafında yağ geçirmez bir salmastra contası şarttır.
KONUM
MIKNATIS
Piston deliğine, manyetostriktif tüple eşmerkezli bir halka mıknatıs yerleştirilir. Mıknatıs, hidrolik devre için manyetik olmamalıdır; nadir toprak mıknatısları (SmCo veya NdFeB) genellikle manyetik olmayan paslanmaz çelik bir taşıyıcı halkaya yerleştirilir. Bu mıknatısın piston üzerindeki konumu referans noktasıdır; silindirin mekanik uç konumundan doğru konum okumaları elde etmek için piston yüzeyine göre hassas bir şekilde konumlandırılmalıdır.
ÇIKIŞ
SİNYALLER
Kaldırma silindiri konum uygulamaları için standart manyetostriktif transdüser çıkışları: 4–20 mA analog (endüstriyel PLC'ler için en yaygın olanı); 0–10 V analog; yüksek çözünürlüklü dijital konum için SSI (senkron seri arayüz); ağa bağlı sistemler için CANopen veya Profibus. Çıkış, alıcı PLC veya hareket kontrol cihazının girişine uyacak şekilde belirtilmelidir; yanlış bir çıkış türü, transdüser elektroniği değiştirilmeden sahada yeniden yapılandırılamaz.
Fabrika çıkışlı manyetostriktif konum dönüştürücülerine sahip hidrolik kaldırma silindirleri (içi boş çubuk, entegre halka mıknatıs, kablo rakoru ve 4–20 mA veya SSI çıkış seçeneği) şu adresten temin edilebilir: kaldırma silindiri Ürün yelpazesi. Fabrika montajı, sahada yapılan sonradan montajlarda elde edilmesi zor olan doğru delik toleranslarını, mıknatıs konumlandırmasını ve kablo yönlendirmesini sağlar.
BÖLÜM 03
Harici Sensörler — Yaylı Potansiyometre, Doğrusal Kodlayıcı ve LVDT
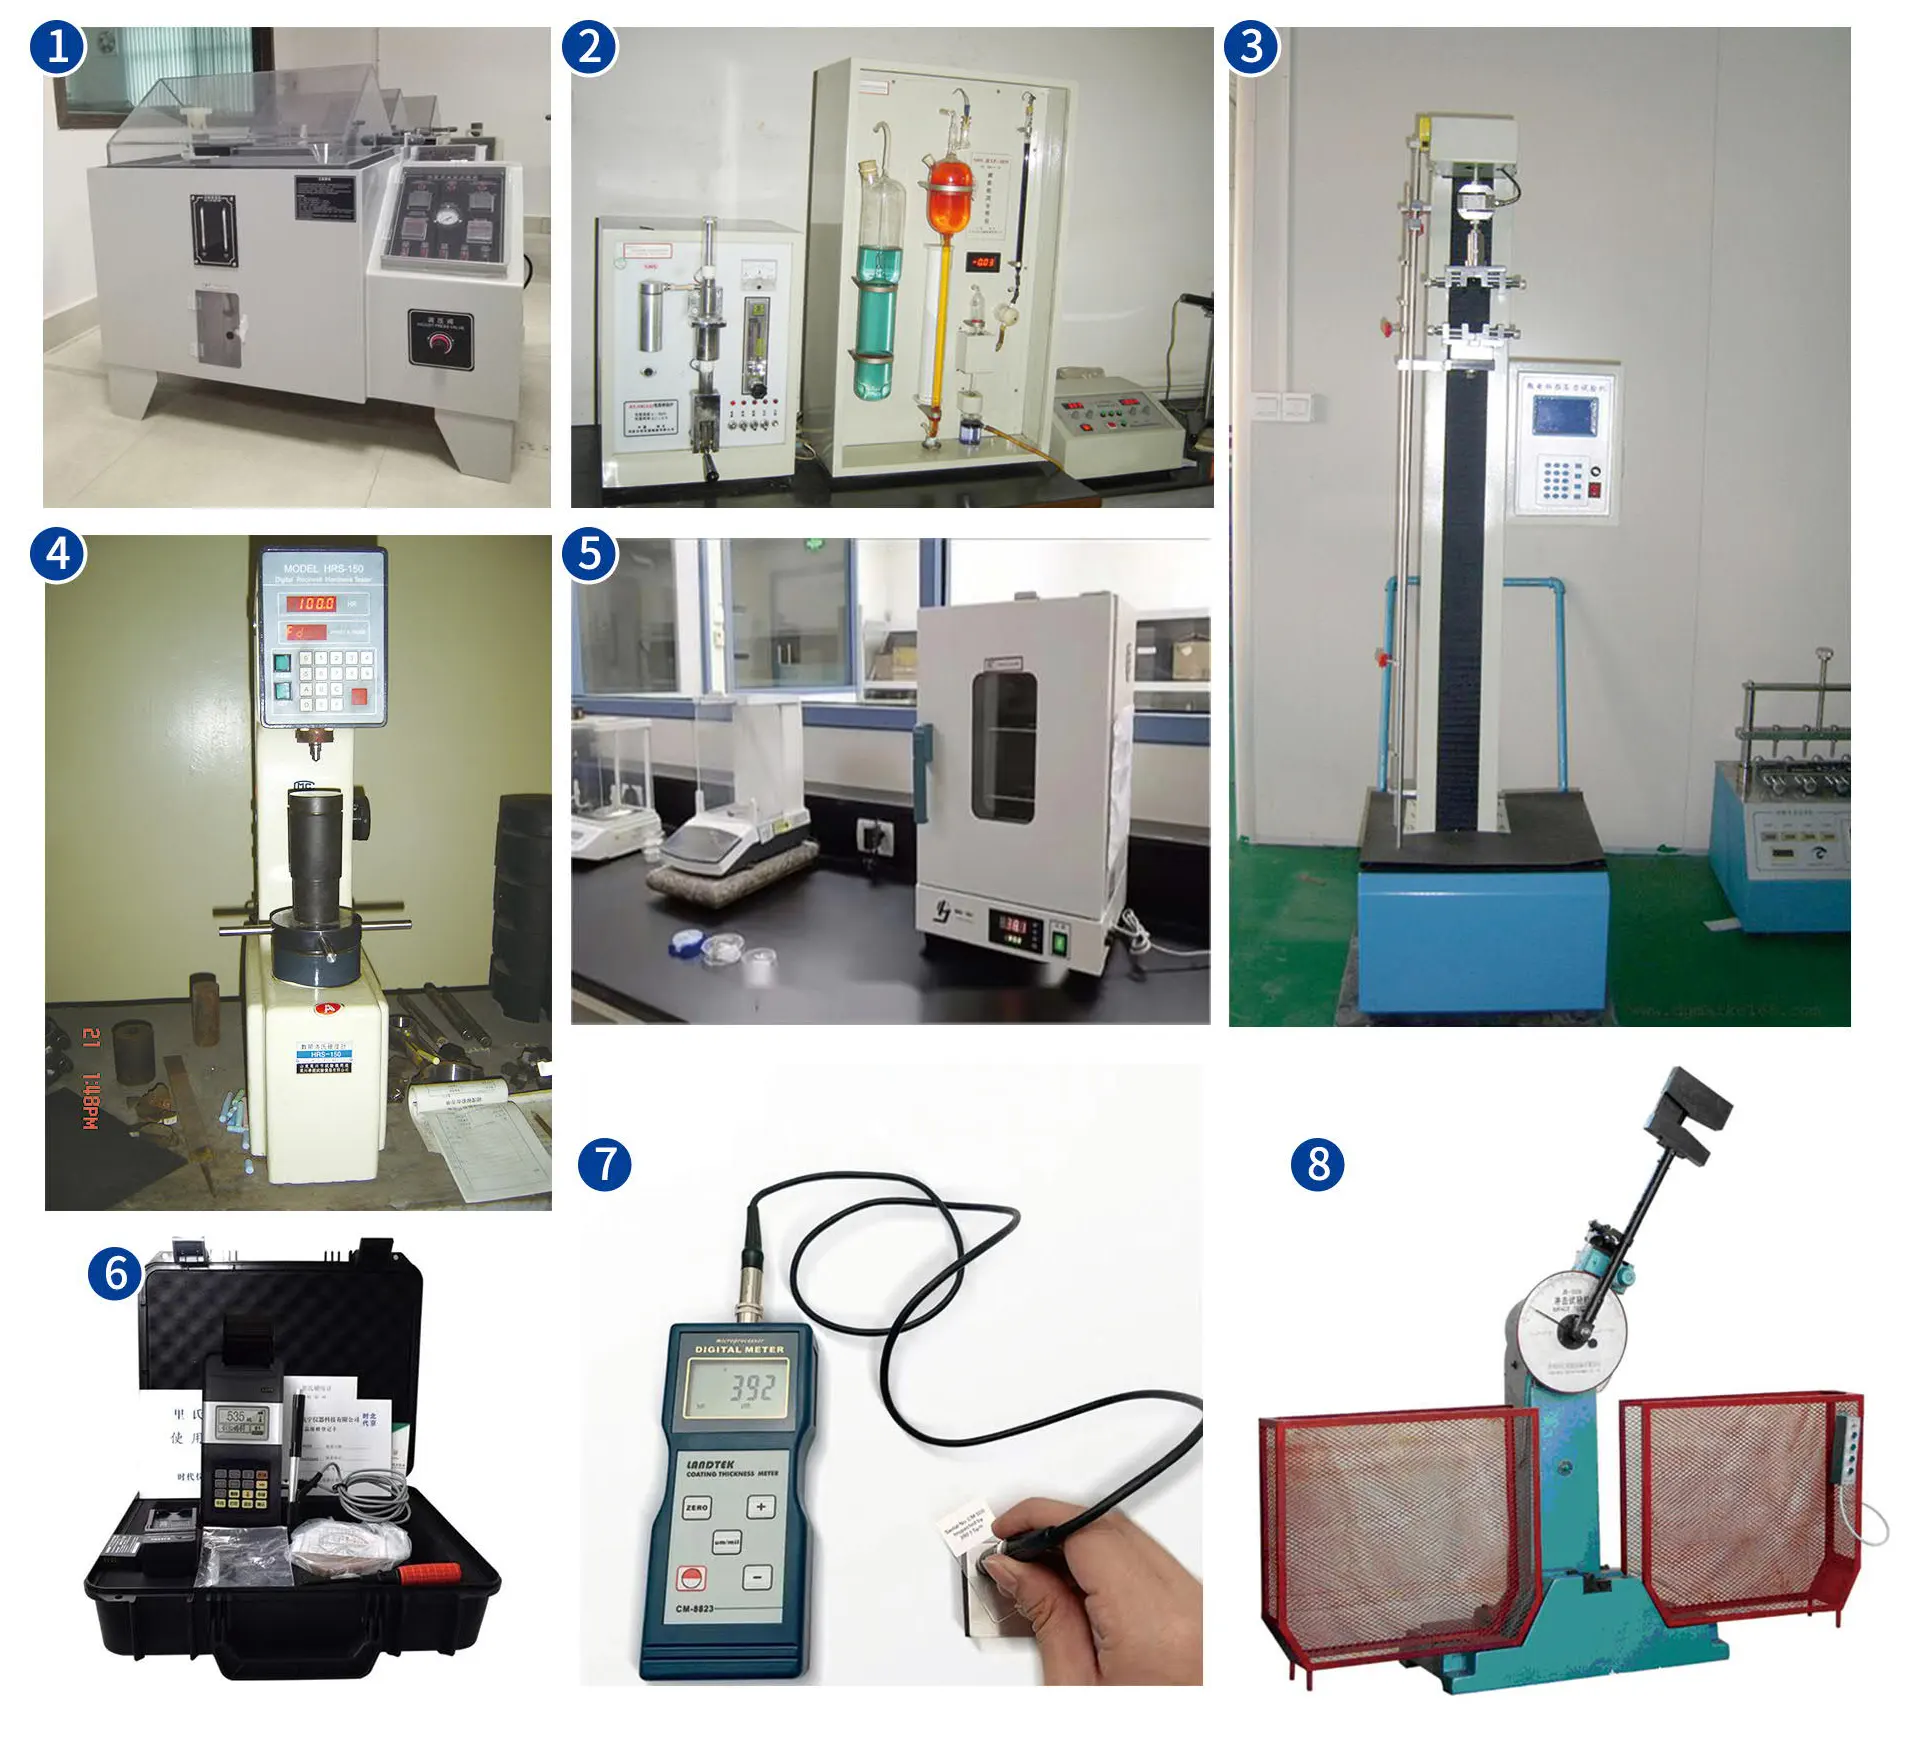
Harici konum sensörleri, kaldırma silindirinin içine değil, yanına monte edilir. Silindir çubuğunun delinmesinin mümkün olmadığı durumlarda (çok küçük olması veya mevcut silindirin iç kısmına erişimin olmaması), uygulamanın manyetostriktif bir dönüştürücünün sağlayabileceğinden daha yüksek doğruluk gerektirdiği durumlarda veya mevcut bir silindire sökme işlemi yapılmadan konum algılama özelliğinin sonradan eklenmesi gerektiğinde uygundurlar:
| SENSÖR TİPİ | KESİNLİK | MAKSİMUM VURUŞ | ÇEVRE | EN İYİSİ |
|---|---|---|---|---|
| İp potansiyometresi | ±0,5–2 mm | 5 metreye kadar | IP65 standardı | Mevcut asansör silindirlerine uyarlama; orta hassasiyetli kapalı devre endüstriyel |
| Optik doğrusal kodlayıcı | ±0,005–0,05 mm | 30 metreye kadar | Temiz bir ortam gerektirir. | Takım tezgahı hidrolik ekseni; temiz oda endüstriyel; en yüksek hassasiyet gereksinimi |
| Manyetik kodlayıcı şerit | ±0,1–0,5 mm | 50 metreye kadar | IP67, yağ buharına dayanıklıdır. | Uzun stroklu endüstriyel kaldırma silindirleri; dış mekan mobil ekipmanları |
| LVDT (indüktif) | ±0,01–0,05 mm | 300 mm'ye kadar | Mükemmel — mühürlü, temassız | Kısa stroklu test ve kalibrasyon silindirleri; yüksek hassasiyetli konumlandırma sistemleri |
BÖLÜM 04
Kapalı Döngü Kontrol Mimarisi
Konum kontrollü bir hidrolik kaldırma silindiri, birlikte çalışan dört bileşen gerektirir: kaldırma silindirinin kendisi, konum sensörü, oransal veya servo hidrolik valf ve konum kontrol algoritmasına sahip bir hareket kontrolörü veya PLC. Sinyal zinciri ve ayarlama yaklaşımı, elde edilebilir doğruluğu ve dinamik tepkiyi belirler:
KAPALI DÖNGÜ KONUM KONTROLÜ — SİNYAL ZİNCİRİ
KONTROL CİHAZI
PLC / hareket
kontrolör
→
ORANTILI
VALF
4/3 oranında
yönlü valf
→
KALDIRMA SİLİNDİRİ
Konum sensörlü
hidrolik aktüatör
→
KONUM SENSÖRÜ
Manyetostriktif
veya harici
↩
ORANSAL VALF
Standart bir açma/kapama yönlü valf, oransal akış kontrolü sağlayamaz; giriş sinyaline göre doğrusal açılma özelliğine sahip oransal veya servo valf gereklidir. Oransal valfler, çoğu endüstriyel kaldırma silindiri konumlandırma uygulaması için yeterlidir; servo valfler, dinamik tepki gereksinimi oransal valfin bant genişliğini (tipik olarak 20 Hz'nin üzerinde) aştığı durumlarda kullanılır.
PID AYARLAMA
Pozisyon kontrol döngüsü, pozisyon hatasını en aza indirmek için bir PID (orantılı-integral-türev) algoritması kullanır. Hidrolik kaldırma silindirleri, PID ayarında telafi edilmesi gereken doğal doğrusal olmayan özelliklere sahiptir: yağın sıkıştırılabilirliği, piston kolu contasında yapışma-kayma ve yüke bağlı basınç düşüşü. Düşük bir kazançla (P=2, I=0.1, D=0) başlayın ve salınım başlayana kadar P'yi artırın, ardından 30% kadar azaltın ve kararlı durum hatasını ortadan kaldırmak için I'yi ekleyin.
KONUM DOĞRULUĞU
Manyetik büzülme sensörü ve kaliteli oransal valf ile elde edilebilen konum hassasiyeti: Sabit yük altında standart bir endüstriyel uygulama için ±0,5 mm. Servo valf ve daha hızlı bir kontrol döngüsü ile: ±0,1–0,2 mm. Hidrolik yağın termal kayması, genellikle sürekli hassasiyet için sınırlayıcı faktördür; 10°C'lik bir sıcaklık artışı yağı genleştirir ve mutlak olmayan bir sensörün sıfır noktasını kaydırır.
Oransal valf, PLC arayüzü ve manyetostriktif konum dönüştürücüsünü komple bir ünite olarak entegre eden endüstriyel kaldırma silindiri sistemleri için, endüstriyel mühendislik hidrolik silindiri Bu ürün yelpazesi, fabrikada takılmış dönüştürücüler ve PLC entegrasyonu için gerekli mekanik arayüz çizimleri içeren konfigürasyonlar sunmaktadır.
BÖLÜM 05
Sensör Teknolojisi Seçim Kılavuzu
Asansör silindiri konum geri bildirim uygulaması için sensör seçim kararı üç soruya indirgenebilir: Sensör fiziksel olarak nereye monte edilebilir? Ne kadar doğruluk gereklidir? Çalışma ortamı nedir?
DURUM A
Yeni kaldırma silindiri, zorlu ortam koşulları için, 200–4000 mm strok, ±0,5 mm veya daha iyi doğruluk: İçi boş çubuk içine yerleştirilmiş manyetostriktif dönüştürücü. En iyi seçim — hasar görebilecek harici parça yok, aşınma yok, yağa dayanıklı, mutlak konum çıkışı. Fabrika montajı tercih edilir.
DURUM B
Mevcut kaldırma silindiri, sökme işlemi gerektirmeden sonradan takılabilir, doğruluk ±1–2 mm: Harici kablo potansiyometresi. En düşük sonradan takma maliyeti, en kolay kurulum. Montaj braketini silindir gövdesine ve kablo ucunu çubuk bağlantı parçasına takın.
DURUM C
Takım tezgahı ekseni, temiz ortam, ±0,01–0,05 mm hassasiyet: Korumalı ölçekte harici optik doğrusal kodlayıcı. Mevcut en yüksek doğruluk — kaldırma silindiri ekseni boyunca temiz, korumalı bir kanala mekanik olarak monte edilmesi gerekir.
D DURUMU
Kısa strok ≤ 300 mm, hassas kalibrasyon veya test uygulaması: LVDT (Doğrusal Değişken Diferansiyel Transformatör). Sürtünmesiz, aşınmasız, mükemmel doğrusallık ve tekrarlanabilirlik özelliklerine sahip olup, malzeme test makineleri ve kalibrasyon kaldırma silindirleri de dahil olmak üzere kısa stroklu hassas uygulamalar için idealdir.
BÖLÜM 06
Kurulum ve Devreye Alma Gereksinimleri
Konum sensörlü asansör silindirinin doğru kurulumu ve devreye alınması, sistemin belirtilen doğruluğa ulaşıp ulaşamayacağını belirler. Konum sensörlü asansör silindirinin belirtilen özelliklere uymasını engelleyen en yaygın devreye alma hataları şunlardır:
HATA 1
Yanlış sıfır ofseti. Sensörün sıfır konumu (çıkış = 0 mm), kaldırma silindirinin mekanik olarak geri çekilmiş konumuna karşılık gelecek şekilde ayarlanmalıdır. Devreye alma sırasında sıfır noktası hareketin ortasında bir noktaya ayarlanırsa, sonraki tüm konum okumaları, gerçek geri çekilmiş konum ile ayarlanan sıfır noktası arasındaki mesafe kadar sapma gösterecektir. Piston tamamen kapak ucuna doğru geri çekilmiş haldeyken sıfır konumunu doğrulayın.
HATA 2
EMI kaynaklarının yakınında sensör kablosu yönlendirmesi. Manyetostriktif transdüser sinyal kabloları, güç kablolarından, frekans dönüştürücülerden ve kontaktör panellerinden uzakta yönlendirilmelidir; EMI paraziti, kaldırma silindiri hareketsizken bile konum okuma gürültüsüne neden olur ve bu da görünür bir salınım olarak ortaya çıkar. Sadece bir ucundan (kontrolör ucundan) topraklanmış korumalı kablo kullanın.
HATA 3
Asansör silindiri devresindeki hava. Kaldırma silindirinin hidrolik devresinde sıkışan hava, pistonun "kaymasına" neden olur; piston hareket etmeden önce yağ sıkışır, ardından valf kapandığında basınç azalır ve valf sinyali olmadan piston hareket eder. Bu durum, kapalı devre kontrol cihazının sürekli olarak konum belirleme işlemi yapmasına neden olan düzensiz konum geri bildirimine yol açar. Konum kontrol devresini devreye almadan önce devredeki tüm havayı iyice boşaltın.
HATA 4
Oransal valf, yanlış sıfır ofsetinde. Oransal yönlü bir valfin ayarlanabilir bir sıfır noktası (valfin tam olarak kapalı olduğu giriş sinyali) vardır. Sıfır noktası doğru ayarlanmazsa, valf sıfıra ayarlandığında bile küçük bir akış geçirir; kaldırma silindiri, komut edilen konumundan yavaşça sapar ve kontrol döngüsüne sürekli bir konum hatası olarak görünür; bu da kontrolörün sürekli bir düzeltme sinyali uygulamasına neden olur. Herhangi bir konum kontrolü devreye alma testi çalıştırmadan önce, kaldırma silindiri hidrolik devresi basınçlandırılmış haldeyken, valf üreticisinin prosedürünü kullanarak sıfır noktasını hassas bir şekilde ayarlayın.
TEKNİK SSS
Konum Algılama Soruları
Q01
Konum sensörlü kaldırma silindirimiz hedef konumda salınım gösteriyor; piston ±3 mm ileri geri hareket ediyor. Buna ne sebep oluyor?
Hedef etrafında pozisyon sapması, PID kontrol cihazındaki aşırı oransal kazancın (P) klasik bir belirtisidir; kontrol cihazı hatayı aşırı düzeltir ve tekrar tekrar ters yönde aşırı salınım yapar. Çözüm, salınım durana kadar P kazancını azaltmak ve ardından yeniden ayarlamaktır. İkinci bir neden ise kaldırma silindiri çubuk contasında yapışma-kayma olayıdır; piston sabittir (conta sürtünmesi onu tutar), kontrol cihazı düzeltme sinyali uygulamaya devam eder (çünkü hala pozisyon hatası vardır), basınç artar, conta aniden serbest kalır ve piston aşırı salınım yapar, kontrol cihazı tersine döner ve döngü tekrarlanır. Yapışma-kayma, çubuk contasını daha düşük sürtünmeli bir spesifikasyona (NBR 90 yerine PU 88 Shore A) yükselterek veya valf komutuna valf ve pistonu mikro hareket halinde tutmak için küçük bir titreşim sinyali ekleyerek azaltılabilir. Ne P kazancının azaltılması ne de conta yükseltmesi sapmayı çözmezse, oransal valf sıfır noktasının doğru ayarlandığını kontrol edin; sıfır noktasında akış geçiren bir valf, kaldırma silindirini pozisyon kontrol cihazının sürekli olarak mücadele etmesi gereken bir basınç dengesizliğine iter.
Soru 02
Orijinal tasarımında manyetostriktif sensör bulunmayan bir asansör silindirine sonradan manyetostriktif sensör takılabilir mi?
Evet, ancak bu, transdüser tüpü için merkezi deliği oluşturmak üzere kaldırma silindiri çubuğunun çıkarılmasını ve tornada delinmesini gerektirir ve pistonun halka mıknatıs taşıyıcısını kabul edecek şekilde işlenmesi gerekir. Çubuk ucu tapası ve kablo çıkış rakoru da takılmalıdır. Bu, çubuğun yapısal kesitini tehlikeye atmadan deliği kabul edebilecek yeterli çapa sahip çubuklara sahip büyük çaplı silindirler için pratiktir - yeterli çelik duvar kalınlığına sahip 10 mm'lik bir transdüser tüpü için yaklaşık 50 mm'lik minimum çubuk çapı gereklidir. Daha küçük çubuklar için, harici bir ip potansiyometresi daha pratik bir sonradan takma seçeneğidir. Fabrika sensörlü bir kaldırma silindiriyle sonradan takma veya değiştirme kararı, mevcut silindirin kalan hizmet ömrüne bağlıdır - eğer çubuk kromu ve deliği iyi durumdaysa, sonradan takılan bir sensör maliyet açısından daha uygundur; zaten yeniden yapım gerekiyorsa, manyetostriktif sensörlü yeni bir fabrika entegre ünitesi daha iyi bir seçimdir.
Q03
3000 mm'lik bir açıklık boyunca dört adet asansör silindirini ±2 mm hassasiyetle senkronize etmemiz gerekiyor; bu, standart oransal valfler ve manyetostriktif sensörlerle mümkün mü?
Evet — manyetostriktif sensörler ve oransal valfler ile dört silindir arasında ±2 mm senkronizasyon sağlanabilir ve bu, portal vinçler, gemi kesit kaldırma çerçeveleri ve pres tablası seviyeleme sistemleri için standart bir özelliktir. Kontrol mimarisi, bir kaldırma silindirini ana silindir olarak kullanır ve diğer üçünü yardımcı silindir olarak ele alır — her yardımcı silindir, konum hedefini ana silindirden alır ve konum hatasını en aza indirmek için valfini çalıştırır. Ana-yardımcı silindir mimarisi, her eksende tamamen bağımsız bir PID'den daha kolay ayarlanabilir çünkü yardımcı silindirlerin mutlak konumu bilmesi gerekmez, yalnızca ana silindire göre bağıl hatayı bilmeleri yeterlidir. Uygulamada, standart oransal valflerle elde edilebilen senkronizasyon, yük değişimine ve yağ sıcaklığı kararlılığına bağlı olarak ±1-3 mm'dir. Daha sıkı bir senkronizasyon (±0,5 mm) gerekiyorsa, servo valfler ve daha hızlı bir kontrol döngüsü gereklidir. Elektronik senkronizasyona ek olarak bir hidrolik akış bölücü blok, elektronik sistemde bir arıza olması durumunda senkronizasyon hatasına karşı mekanik bir destek sağlar — elektronik ve mekanik senkronizasyonun birleştirilmesi, ağır kaldırma uygulamaları için en iyi uygulamadır.
Q04
Asansör silindirimizdeki manyetostriktif sensör düşük hızlarda doğru okuma yapıyor ancak piston hızı yükseldikçe doğruluğunu kaybediyor. Bunun sebebi nedir?
Yüksek piston hızlarında konum doğruluğunun bozulması, genellikle hıza göre çok yavaş bir kontrol cihazı tarama hızının göstergesidir; kontrol cihazı, kaldırma silindirinin izin verilen hatadan daha fazla hareket ettiği aralıklarla konumu örneklemektedir. Örneğin, 0,5 m/s hızla hareket eden bir pistonla 10 ms aralıklarla tarama yapan bir kontrol cihazı, taramalar arasında konumun 5 mm değiştiğini görecektir; kontrol döngüsü tek bir tarama döngüsünde 5 mm'lik bir hatayı düzeltmeye çalışırsa, aşırı tepki verecektir. Çözüm, ya kontrol cihazı tarama hızını artırmaktır (birçok PLC, belirli görevlerde daha hızlı tarama için yapılandırılabilir) ya da kontrol algoritmasına, komut edilen hıza göre pistonun konumunu tahmin eden ve sensörü birincil konum referansı olarak değil, yalnızca hata düzeltmesi için kullanan bir hız ileri besleme terimi eklemektir. Üçüncü bir olasılık ise, manyetostriktif sensörün güncelleme hızının kontrol cihazı tarama hızından daha yavaş olmasıdır; sensörün belirtilen güncelleme hızının (tipik olarak 1-5 ms) PLC tarama döngüsünden daha hızlı olduğunu doğrulayın. Eğer sensörün güncelleme hızı sınırlayıcı faktör ise, değiştirilecek asansör silindiri için daha hızlı güncelleme hızına sahip bir sensör veya (analog 4-20 mA'ya göre daha iyi güncelleme hızı özelliklerine sahip) dijital SSI arayüzü tercih edilmelidir.
KONUM SENSÖRLÜ KALDIRMA SİLİNDİRİ BESLEMESİ
Pozisyon geri bildirimli bir kaldırma silindirine mi ihtiyacınız var?
Asansör silindirleri Fabrikada entegre edilmiş manyetostriktif transdüserler (içi boş çubuk, halka mıknatıs, kablo rakoru ve 4–20 mA veya SSI çıkışı) tüm standart delik boyutları için mevcuttur. Spesifikasyon almak için delik çapını, strok uzunluğunu, doğruluk gereksinimini ve çıkış arayüzünü belirtin.
Editör: Cxm


