
GUIA TÉCNICO · SENSOR DE POSIÇÃO · CILINDROS DE ELEVAÇÃO HIDRÁULICOS
Posição do cilindro de elevação
Integração de sensores
Codificador · Magnetostritivo · LVDT
A integração de feedback de posição em um cilindro hidráulico de elevação o transforma de um simples atuador de força em um dispositivo de posicionamento de precisão, capaz de controle de posição em malha fechada com precisão de até ±0,1 mm em cursos de um metro de comprimento. A escolha da tecnologia do sensor — transdutor magnetostritivo, encoder linear, LVDT, potenciômetro ou encoder de corda — determina a precisão do sistema, a robustez ambiental, a complexidade da fiação e o custo. Este guia aborda os métodos de integração, os critérios de seleção de tecnologia e os requisitos de comissionamento para feedback de posição em cilindros hidráulicos de elevação industriais.
Codificador Linear
Controle em circuito fechado
CILINDROS DE ELEVAÇÃO · ENGENHARIA DE SENSOR DE POSIÇÃO · JULHO DE 2026
REFERÊNCIA · COMPARAÇÃO DE TECNOLOGIAS DE SENSORES DE POSIÇÃO
MAGNETOSTRITIVO
±0,1 mm
Máxima precisão e confiabilidade para instalação de hastes internas — sem desgaste, imune à contaminação por óleo, curso de 0 a 5 m.
CODIFICADOR LINEAR
±0,01 mm
Máxima precisão para instalação externa — escala de vidro ou aço, requer ambiente limpo e alinhamento mecânico.
VASO DE CORDA
±0,5–1 mm
Opção externa de menor custo — o cabo retrátil por mola mede o comprimento de extensão; adequado para a maioria das aplicações industriais de circuito fechado.
LVDT
±0,05 mm
Alta precisão, sem atrito, curso curto — usado em bancadas de teste e aplicações de posicionamento de alta precisão com curso de até 300 mm.
SEÇÃO 01
Por que adicionar sensores de posição a um cilindro de elevação?
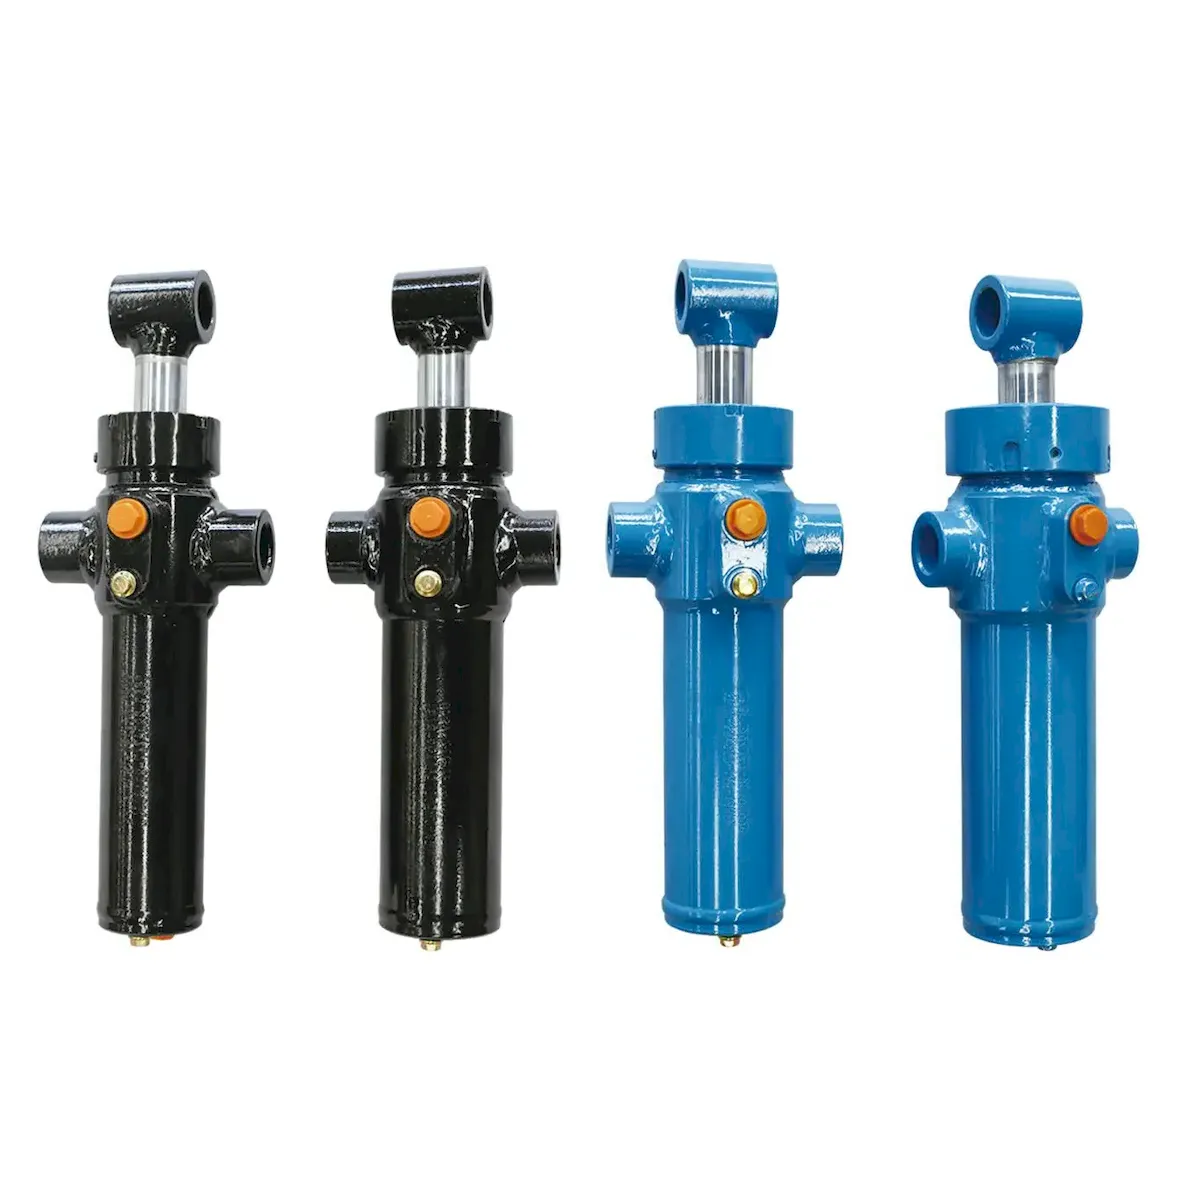
Um cilindro hidráulico de elevação sem feedback de posição opera em modo de malha aberta — o sistema de controle comanda a abertura de uma válvula e confia que o cilindro se moverá para a posição desejada com base na vazão e no tempo. O controle em malha aberta é adequado para muitas aplicações de elevação. No entanto, diversos requisitos industriais exigem controle de posição em malha fechada:
POSICIONAMENTO DE PRECISÃO
Cilindros de elevação em linhas de montagem automotiva que precisam apresentar peças em uma altura precisa para soldadores ou montadores robóticos — com repetibilidade de ±0,5 mm ou melhor exigida. Sem feedback de posição, a deriva térmica, a variação de carga e as mudanças na viscosidade do óleo fazem com que a posição em malha aberta varie de ±5 a 15 mm de ciclo para ciclo.
SINCRONIZAÇÃO
Sistemas de elevação sincronizados com múltiplos cilindros — como guindastes de pórtico, estruturas de elevação de seções de navios e placas de prensas — exigem que cada cilindro de elevação permaneça dentro de uma tolerância de altura definida em relação aos demais durante toda a elevação. Sensores de posição em cada cilindro fornecem o feedback necessário para ajustar o fluxo individual de cada cilindro em tempo real e manter a sincronização.
MONITORAMENTO DE SEGURANÇA
Monitoramento da altura da plataforma em plataformas elevatórias de trabalho aéreo (AWP), niveladores de doca e plataformas tesoura — o sensor de posição fornece feedback contínuo ao sistema de controle, confirmando que a plataforma está na altura comandada. Um desvio além de um limite definido aciona um alarme ou uma correção automática antes que o erro de altura se torne um problema de segurança.
AUTOMAÇÃO DE PROCESSOS
Prensas dobradeiras hidráulicas controladas por CNC, máquinas de conformação e cilindros de elevação para moldagem por injeção exigem feedback de posição para gerar perfis de posição precisos — o sistema de controle deve saber exatamente onde o pistão está a cada momento do ciclo de conformação ou moldagem para produzir peças consistentes.
SEÇÃO 02
Transdutores magnetostritivos — Instalação interna na haste
O transdutor de posição linear magnetoestritivo é o sensor de posição mais utilizado para integração em cilindros de elevadores hidráulicos — ele é instalado dentro de uma haste oca, completamente encapsulado no ambiente hidráulico e protegido de qualquer contaminação externa. O princípio de funcionamento utiliza uma onda de torção que se propaga ao longo de um fio ferromagnético: um pulso de corrente percorre o fio e um ímã de posição no pistão gera uma onda de tensão de torção no local do ímã, que retorna à cabeça do sensor a uma velocidade conhecida. O intervalo de tempo entre o pulso de corrente e a chegada da onda de torção fornece a posição absoluta com precisão de ±0,1 mm, sem partes móveis ou superfícies sujeitas a desgaste.
FURO DA BIELA
ESPECIFICAÇÕES
A haste do cilindro de elevação deve ter um furo oco para acomodar o tubo magnetostritivo. Diâmetros padrão do tubo: 10 mm de diâmetro externo para cursos de até 2.000 mm; 14 mm de diâmetro externo para cursos de até 4.000 mm. O furo deve ser vedado na extremidade da haste com um tampão, e o cabo do sensor sai por uma porta lateral na haste, logo dentro da bucha — uma vedação estanque ao óleo ao redor do cabo é essencial para evitar vazamentos de óleo pelo caminho do cabo do sensor.
POSIÇÃO
ÍMÃ
Um ímã anular é instalado no furo do pistão, concêntrico ao tubo magnetostritivo. O ímã deve ser não magnético em relação ao circuito hidráulico — ímãs de terras raras (SmCo ou NdFeB) são normalmente alojados em um anel de suporte de aço inoxidável não magnético. A posição deste ímã no pistão é o ponto de referência — ele deve estar precisamente posicionado em relação à face do pistão para fornecer leituras de posição precisas a partir da posição final mecânica do cilindro.
SAÍDA
SINAIS
Saídas padrão de transdutores magnetostritivos para aplicações de posicionamento de cilindros de elevação: analógica de 4–20 mA (mais comum para PLCs industriais); analógica de 0–10 V; SSI (interface serial síncrona) para posicionamento digital de alta resolução; CANopen ou Profibus para sistemas conectados em rede. A saída deve ser especificada para corresponder à entrada do PLC ou controlador de movimento receptor — um tipo de saída incorreto não pode ser reconfigurado em campo sem a substituição da eletrônica do transdutor.
Cilindros de elevação hidráulica com transdutores de posição magnetostritivos instalados de fábrica — haste oca, ímã anular integrado, prensa-cabo e opção de saída de 4–20 mA ou SSI — estão disponíveis na [nome da empresa/marca]. cilindro de elevação gama de produtos. A instalação em fábrica garante tolerâncias de furo corretas, posicionamento do íman e encaminhamento de cabos, algo difícil de alcançar em adaptações em campo.
SEÇÃO 03
Sensores externos — Potenciômetro de corda, Encoder linear e LVDT
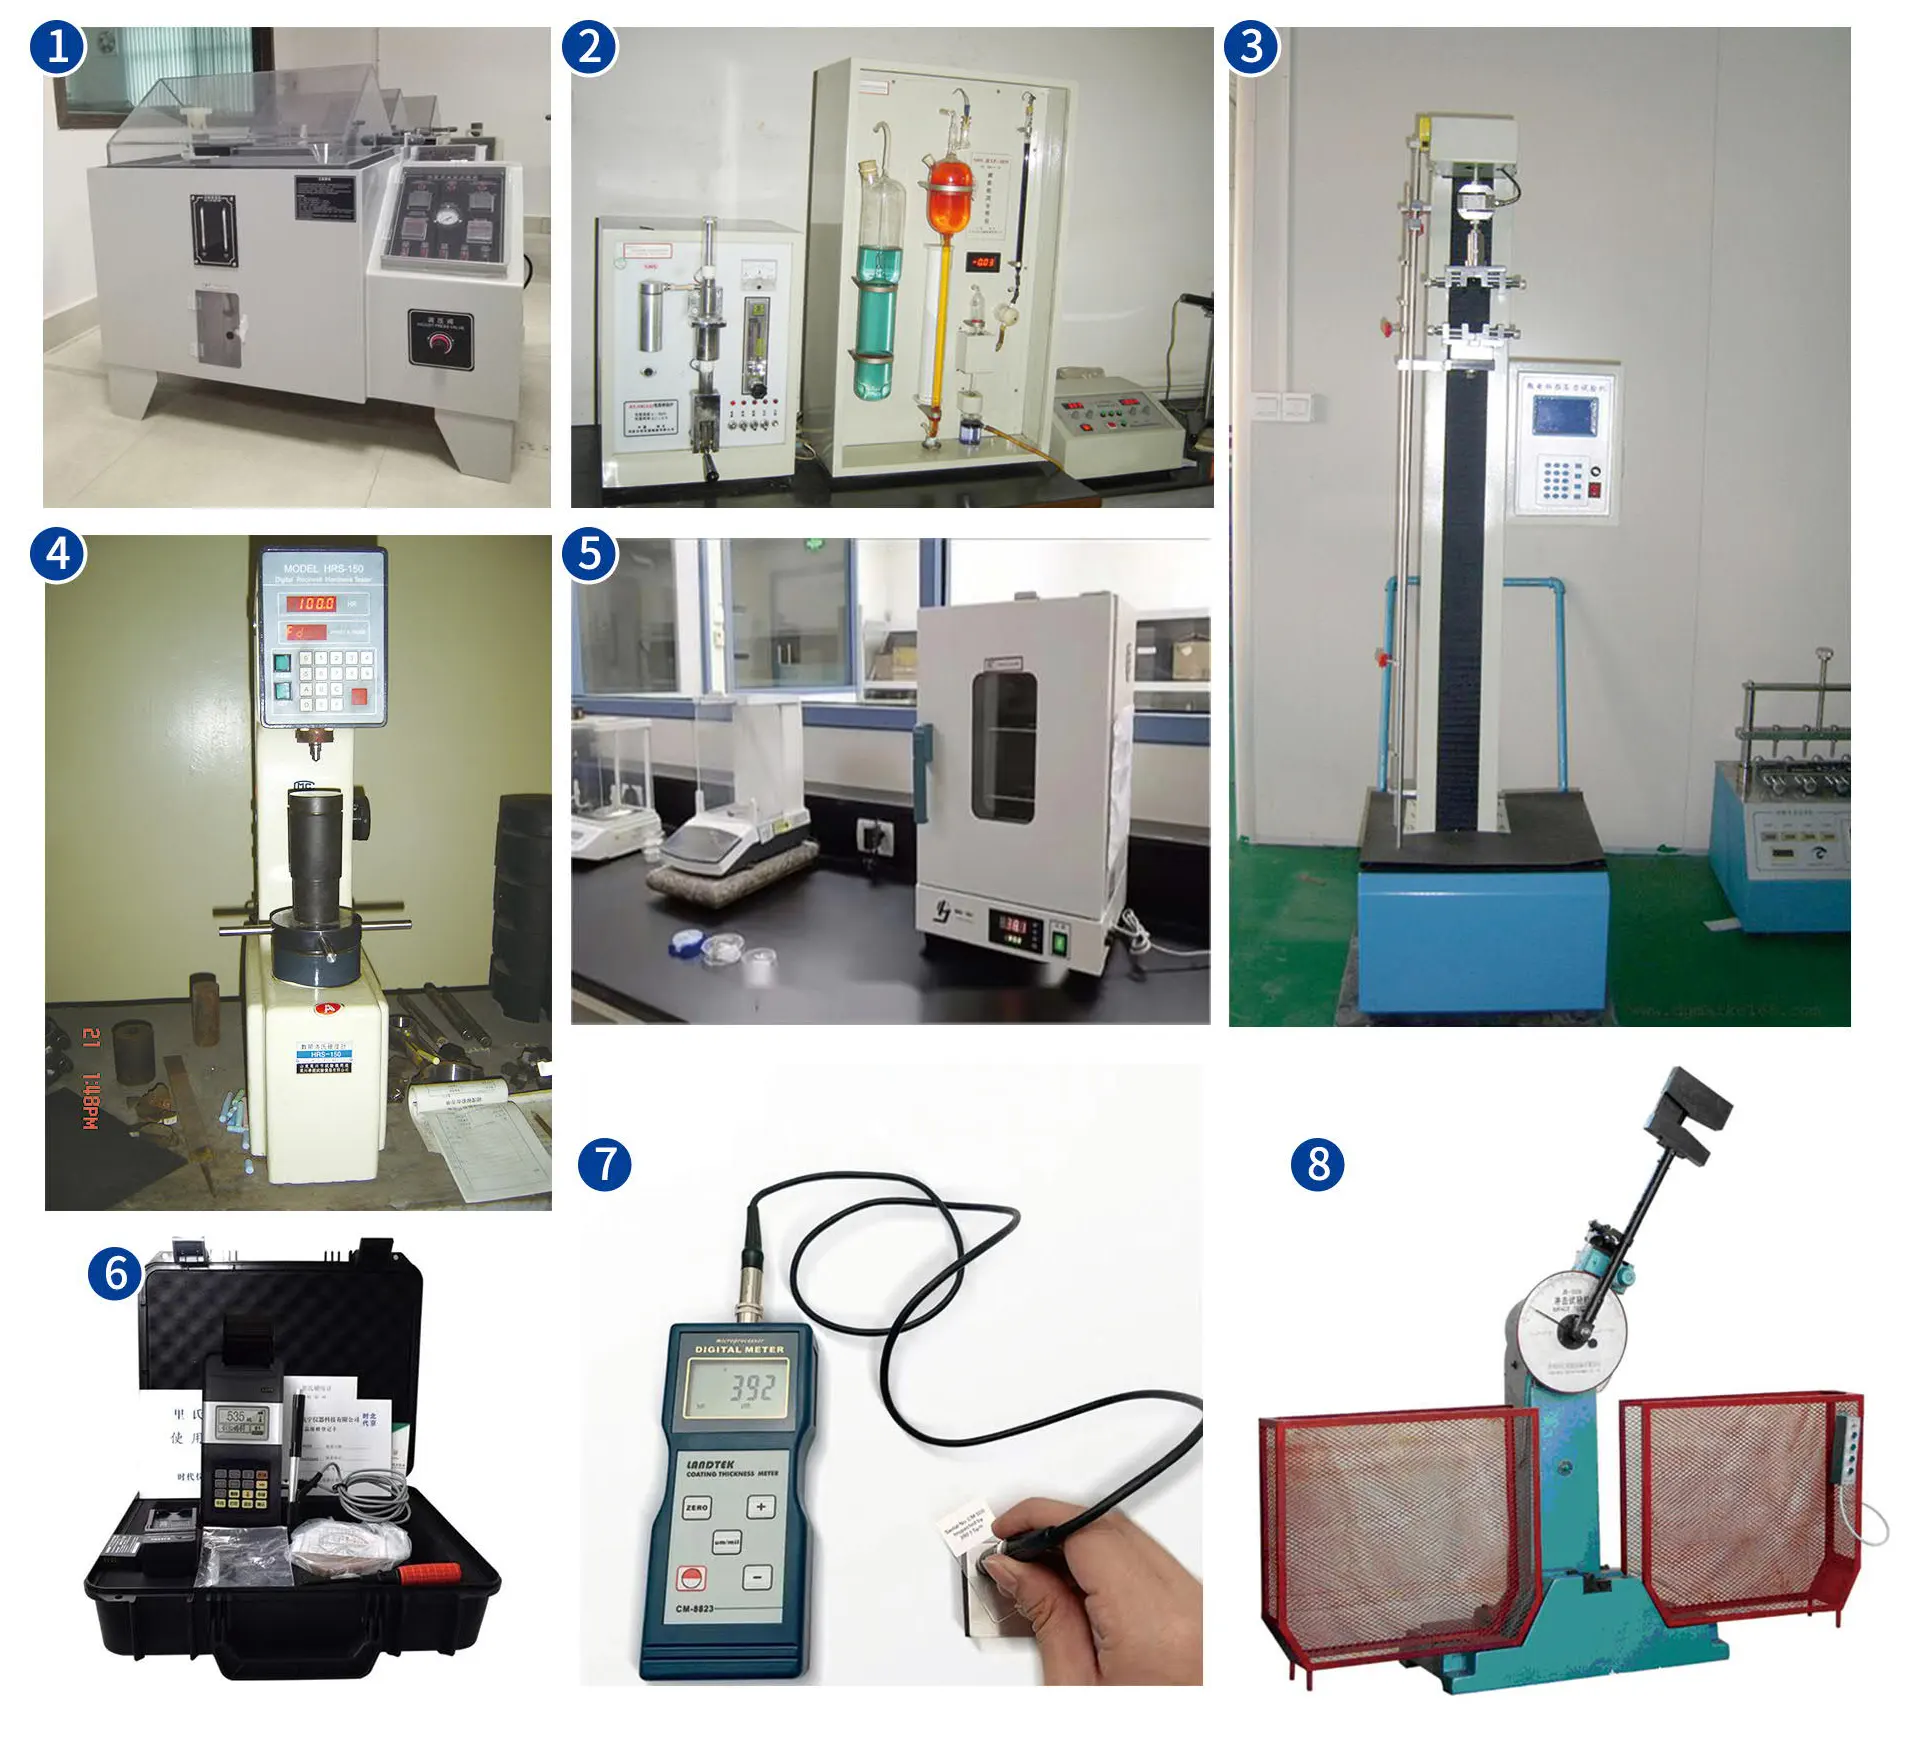
Os sensores de posição externos são montados adjacentes ao cilindro de elevação, em vez de dentro dele. São adequados quando a haste do cilindro não pode ser perfurada (muito pequena ou um cilindro existente sem acesso interno), quando a aplicação exige maior precisão do que um transdutor magnetostritivo pode fornecer ou quando se trata de adaptar sensores de posição a um cilindro existente sem desmontá-lo.
| TIPO DE SENSOR | PRECISÃO | CURSO MÁXIMO | AMBIENTE | MELHOR PARA |
|---|---|---|---|---|
| Potenciômetro de corda | ±0,5–2 mm | Até 5 metros | Padrão IP65 | Adaptação a cilindros de elevação existentes; precisão moderada em circuito fechado industrial |
| Codificador linear óptico | ±0,005–0,05 mm | Até 30 m | Requer ambiente limpo | Eixo hidráulico para máquina-ferramenta; ambiente industrial com sala limpa; requisitos de altíssima precisão |
| Faixa de codificador magnético | ±0,1–0,5 mm | Até 50 m | IP67, tolera névoa de óleo | Cilindros de elevação industriais de longo curso; equipamentos móveis para uso externo |
| LVDT (indutivo) | ±0,01–0,05 mm | Até 300 mm | Excelente — lacrado, sem contato | Cilindros de teste e calibração de curso curto; sistemas de posicionamento de alta precisão |
SEÇÃO 04
Arquitetura de controle em malha fechada
Um cilindro de elevação hidráulico com controle de posição requer quatro componentes que trabalham em conjunto: o próprio cilindro de elevação, o sensor de posição, uma válvula hidráulica proporcional ou servo e um controlador de movimento ou CLP com um algoritmo de controle de posição. A cadeia de sinais e a abordagem de ajuste determinam a precisão e a resposta dinâmica alcançáveis.
CONTROLE DE POSIÇÃO EM MALHA FECHADA — CADEIA DE SINAL
CONTROLADOR
PLC / movimento
controlador
→
PROPORCIONAL
VÁLVULA
4/3 proporcional
válvula direcional
→
CILINDRO DE ELEVAÇÃO
Sensor de posição
atuador hidráulico
→
SENSOR DE POSIÇÃO
Magnetostritivo
ou externo
↩
VÁLVULA PROPORCIONAL
Uma válvula direcional liga/desliga padrão não consegue fornecer controle de fluxo proporcional — é necessária uma válvula proporcional ou servoválvula com característica de abertura linear em relação ao sinal de entrada. As válvulas proporcionais são adequadas para a maioria das aplicações industriais de posicionamento de cilindros de elevação; as servoválvulas são utilizadas quando a exigência de resposta dinâmica excede a largura de banda da válvula proporcional (tipicamente acima de 20 Hz).
AJUSTE PID
O circuito de controle de posição utiliza um algoritmo PID (proporcional-integral-derivativo) para minimizar o erro de posição. Cilindros hidráulicos de elevação possuem não linearidades inerentes — compressibilidade do óleo, deslizamento intermitente na vedação da haste e queda de pressão dependente da carga — que devem ser compensadas no ajuste do controlador PID. Comece com um ganho baixo (P=2, I=0,1, D=0) e aumente P até que a oscilação comece, depois reduza em 30% e introduza I para eliminar o erro em regime permanente.
PRECISÃO DE POSICIONAMENTO
Precisão de posicionamento alcançável com um sensor magnetostritivo e uma válvula proporcional de qualidade: ±0,5 mm para uma aplicação industrial padrão sob carga constante. Com uma servoválvula e um circuito de controle mais rápido: ±0,1–0,2 mm. A deriva térmica do óleo hidráulico é tipicamente o fator limitante para a precisão sustentada — um aumento de temperatura de 10 °C expande o óleo e desloca o zero de um sensor não absoluto.
Para sistemas industriais de cilindros de elevação que requerem controle de posição integrado com válvula proporcional, interface PLC e transdutor de posição magnetostritivo como um conjunto completo, o cilindro hidráulico de engenharia industrial A gama de produtos oferece configurações com transdutores instalados de fábrica e os desenhos de interface mecânica necessários para a integração com PLCs.
SEÇÃO 05
Guia de Seleção de Tecnologia de Sensores
A decisão de selecionar um sensor para uma aplicação de feedback de posição de um cilindro de elevação pode ser simplificada em três perguntas: Onde o sensor pode ser fisicamente instalado? Qual a precisão necessária? Qual é o ambiente operacional?
CASO A
Novo cilindro de elevação, para ambientes severos, curso de 200 a 4.000 mm, precisão de ±0,5 mm ou melhor: Transdutor magnetostritivo interno à haste oca. Melhor opção — sem peças externas sujeitas a danos, sem desgaste, imune a óleo, saída de posição absoluta. Instalação de fábrica preferencial.
CASO B
Cilindro de elevação existente, adaptação sem desmontagem, precisão de ±1–2 mm: Potenciômetro externo para cordas. Menor custo de adaptação, instalação mais fácil. Fixe o suporte de montagem ao corpo do cilindro e a extremidade do cabo à forquilha da haste.
CASO C
Eixo da máquina-ferramenta, ambiente limpo, precisão ±0,01–0,05 mm: Encoder linear óptico externo em escala protegida. Máxima precisão disponível — requer montagem mecânica em um canal limpo e protegido ao longo do eixo do cilindro de elevação.
CASO D
Curso curto ≤ 300 mm, aplicação de calibração ou teste de precisão: LVDT (Transformador Diferencial Variável Linear). Sem atrito, sem desgaste, excelente linearidade e repetibilidade para aplicações de precisão de curso curto, incluindo máquinas de ensaio de materiais e cilindros de elevação para calibração.
SEÇÃO 06
Requisitos de Instalação e Comissionamento
A instalação e o comissionamento corretos de um cilindro de elevação com sensor de posição determinam se o sistema atinge a precisão especificada. Os erros de comissionamento mais comuns que impedem um cilindro de elevação com sensor de posição de atender às suas especificações são:
ERRO 1
Deslocamento zero incorreto. A posição zero do sensor (saída = 0 mm) deve ser ajustada para corresponder à posição mecânica retraída do cilindro de elevação. Se o zero for definido em um ponto no meio do curso durante o comissionamento, todas as leituras de posição subsequentes serão compensadas pela distância entre a posição retraída real e o ponto zero definido. Verifique o zero com o pistão totalmente retraído contra a extremidade da tampa.
ERRO 2
Roteamento de cabos de sensores próximo a fontes de interferência eletromagnética. Os cabos de sinal do transdutor magnetostritivo devem ser instalados longe de cabos de alimentação, conversores de frequência e painéis de contatores — a interferência eletromagnética causa ruído na leitura da posição, que se manifesta como uma oscilação aparente na posição do cilindro do elevador, mesmo quando este está parado. Utilize cabo blindado com a blindagem aterrada em apenas uma extremidade (a extremidade do controlador).
ERRO 3
Ar no circuito do cilindro de elevação. O ar preso no circuito hidráulico do cilindro de elevação faz com que o pistão "deslize" — o óleo se comprime antes do movimento do pistão e se descomprime quando a válvula fecha, movendo o pistão sem o sinal da válvula. Isso produz um feedback de posição errático que faz com que o controlador de malha fechada oscile continuamente. Elimine todo o ar do circuito completamente antes de colocar o circuito de controle de posição em funcionamento.
ERRO 4
Válvula proporcional com offset nulo incorreto. Uma válvula direcional proporcional possui um ponto zero ajustável (o sinal de entrada no qual a válvula está exatamente fechada). Se o ponto zero não estiver ajustado corretamente, a válvula permite a passagem de um pequeno fluxo mesmo quando comandada para zero — o cilindro de elevação se desloca lentamente da sua posição comandada, o que é interpretado pelo circuito de controle como um erro de posição persistente que leva o controlador a aplicar um sinal de correção contínuo. Ajuste o ponto zero com precisão, seguindo o procedimento do fabricante da válvula, com o circuito hidráulico do cilindro de elevação pressurizado, antes de executar qualquer teste de comissionamento do controle de posição.
PERGUNTAS FREQUENTES TÉCNICAS
Questões de detecção de posição
Q01
Nosso cilindro de elevação com sensor de posição apresenta oscilação na posição alvo — o pistão se move para frente e para trás em ±3 mm. Qual é a causa disso?
A oscilação de posição em torno do alvo é o sintoma clássico de ganho proporcional (P) excessivo no controlador PID — o controlador está corrigindo o erro em excesso e ultrapassando o alvo repetidamente na direção oposta. A solução é reduzir o ganho P até que a oscilação cesse e, em seguida, reajustar o controlador. Uma causa secundária é o efeito stick-slip na vedação da haste do cilindro de elevação — o pistão está parado (o atrito da vedação o mantém), o controlador continua aplicando um sinal de correção (porque ainda há erro de posição), a pressão aumenta, a vedação se solta repentinamente e o pistão ultrapassa o alvo, o controlador inverte o sentido e o ciclo se repete. O efeito stick-slip pode ser reduzido atualizando a vedação da haste para uma especificação de menor atrito (PU 88 Shore A em vez de NBR 90) ou adicionando um pequeno sinal de oscilação ao comando da válvula para manter a válvula e o pistão em micromovimento. Se nem a redução do ganho P nem a atualização da vedação resolverem a oscilação, verifique se o ponto zero da válvula proporcional está configurado corretamente — uma válvula permitindo fluxo no ponto zero leva o cilindro de elevação a um desequilíbrio de pressão que o controlador de posição precisa combater continuamente.
Q 02
É possível adaptar um sensor magnetostritivo a um cilindro de elevação que não foi originalmente projetado para ele?
Sim, mas isso exige a remoção da haste do cilindro de elevação e seu torneamento para criar o furo central para o tubo do transdutor, e o pistão deve ser usinado para acomodar o suporte do ímã anular. O bujão da extremidade da haste e a bucha de saída do cabo também devem ser instalados. Isso é viável para cilindros de grande diâmetro com hastes de diâmetro suficiente para acomodar o furo sem comprometer a seção transversal estrutural da haste — um diâmetro mínimo de haste de aproximadamente 50 mm é necessário para um tubo de transdutor de 10 mm com espessura de parede de aço adequada. Para hastes menores, um potenciômetro de corda externo é a opção de adaptação mais prática. A decisão entre adaptar ou substituir o cilindro de elevação por um com sensor de fábrica depende da vida útil restante do cilindro existente — se o cromo da haste e o furo estiverem em boas condições, um sensor de adaptação é economicamente viável; se a reconstrução for necessária de qualquer forma, uma nova unidade integrada de fábrica com sensor magnetostritivo é a melhor escolha.
Q03
Precisamos sincronizar quatro cilindros de elevação com uma precisão de ±2 mm em um vão de 3000 mm — isso é possível com válvulas proporcionais padrão e sensores magnetostritivos?
Sim — a sincronização de ±2 mm entre quatro cilindros com sensores magnetoestritivos e válvulas proporcionais é possível e constitui uma especificação padrão para guindastes de pórtico, estruturas de elevação de seções navais e sistemas de nivelamento de placas de prensas. A arquitetura de controle utiliza um cilindro de elevação como mestre e trata os outros três como escravos — cada escravo recebe sua posição alvo do mestre e aciona sua válvula para minimizar o erro de posição. A arquitetura mestre-escravo é mais simples de ajustar do que um PID totalmente independente em cada eixo, pois os escravos não precisam saber a posição absoluta, apenas o erro relativo em relação ao mestre. Na prática, a sincronização alcançável com válvulas proporcionais padrão é de ±1–3 mm, dependendo da variação da carga e da estabilidade da temperatura do óleo. Se for necessária uma sincronização mais precisa (±0,5 mm), são necessárias servoválvulas e um circuito de controle mais rápido. Um bloco divisor de fluxo hidráulico, além da sincronização eletrônica, fornece uma proteção mecânica contra erros de sincronização caso o sistema eletrônico apresente falhas — a combinação de sincronização eletrônica e mecânica é a melhor prática para aplicações de elevação de cargas pesadas.
Q04
O sensor magnetostritivo do nosso cilindro de elevação fornece uma leitura correta em baixa velocidade, mas perde precisão em altas velocidades do pistão. Qual é a causa disso?
A degradação da precisão de posicionamento em altas velocidades do pistão geralmente indica uma taxa de varredura do controlador muito lenta em relação à velocidade — o controlador está amostrando a posição em intervalos durante os quais o cilindro de elevação se moveu mais do que o erro permitido. Por exemplo, um controlador que realiza varreduras em intervalos de 10 ms com um pistão se movendo a 0,5 m/s verá a posição mudar em 5 mm entre as varreduras — se o laço de controle tentar corrigir um erro de 5 mm em um ciclo de varredura, ocorrerá uma ultrapassagem. A solução é aumentar a taxa de varredura do controlador (muitos PLCs podem ser configurados para varreduras mais rápidas em tarefas específicas) ou implementar um termo de antecipação de velocidade no algoritmo de controle que preveja a posição do pistão com base na velocidade comandada e use o sensor apenas para correção de erros, em vez de como referência primária de posição. Uma terceira possibilidade é que a taxa de atualização do sensor magnetostritivo seja mais lenta do que a taxa de varredura do controlador — verifique se a taxa de atualização especificada do sensor (normalmente de 1 a 5 ms) é mais rápida do que o ciclo de varredura do PLC. Se a taxa de atualização do sensor for o fator limitante, deve-se especificar um sensor com uma taxa de atualização mais rápida ou uma interface SSI digital (que possui melhores características de velocidade de atualização do que a interface analógica de 4–20 mA) para o cilindro de elevação de substituição.
ALIMENTAÇÃO DO CILINDRO DE ELEVAÇÃO COM SENSOR DE POSIÇÃO
Precisa de um cilindro de elevação com feedback de posição?
Cilindros de elevação Transdutores magnetostritivos integrados de fábrica — com haste oca, ímã em anel, prensa-cabo e saída de 4–20 mA ou SSI — estão disponíveis para todos os diâmetros padrão. Forneça o diâmetro, o curso, os requisitos de precisão e a interface de saída para receber uma especificação.
Editor: Cxm


