
دليل فني · استشعار الموقع · أسطوانات الرفع الهيدروليكية
موضع أسطوانة الرفع
تكامل أجهزة الاستشعار
مشفر · مغناطيسي انضغاطي · محول تفاضلي خطي
يُحوّل دمج بيانات تحديد الموقع في أسطوانة الرفع الهيدروليكية هذه الأسطوانة من مجرد مُشغّل قوة بسيط إلى جهاز تحديد مواقع دقيق قادر على التحكم في الموقع بحلقة مغلقة بدقة تصل إلى ±0.1 مم على مدى أشواط بطول متر. ويُحدد اختيار تقنية الاستشعار - سواءً كانت مُحوّلًا مغناطيسيًا انضغاطيًا، أو مُشفّرًا خطيًا، أو مُحوّلًا تفاضليًا خطيًا للإزاحة (LVDT)، أو مقياس جهد، أو مُشفّرًا خيطيًا - دقة النظام، ومتانته البيئية، وتعقيد توصيلاته الكهربائية، وتكلفته. يُغطي هذا الدليل أساليب التكامل، ومعايير اختيار التقنية، ومتطلبات التشغيل لبيانات تحديد الموقع في أسطوانات الرفع الهيدروليكية الصناعية.
مشفر خطي
التحكم ذو الحلقة المغلقة
أسطوانات الرفع · هندسة استشعار المواقع · يوليو 2026
مقارنة تقنية مستشعرات تحديد المواقع (مرجع)
الانقباض المغناطيسي
±0.1 مم
أفضل دقة وموثوقية لتركيب القضبان الداخلية - لا تآكل، مقاومة لتلوث الزيت، نطاق شوط من 0 إلى 5 أمتار
مشفر خطي
±0.01 مم
أعلى دقة للتركيب الخارجي - مقياس زجاجي أو فولاذي، يتطلب بيئة نظيفة ومحاذاة ميكانيكية
وعاء خيطي
±0.5–1 مم
الخيار الخارجي الأقل تكلفة - كابل قابل للسحب بنابض لقياس طول التمديد؛ مناسب لمعظم التطبيقات الصناعية ذات الحلقة المغلقة
محول الإزاحة الخطي التفاضلي (LVDT)
±0.05 مم
دقة عالية، بدون احتكاك، شوط قصير - يستخدم في منصات الاختبار وتطبيقات تحديد المواقع عالية الدقة حتى شوط 300 مم
القسم 1
لماذا إضافة خاصية استشعار الموضع إلى أسطوانة الرفع؟
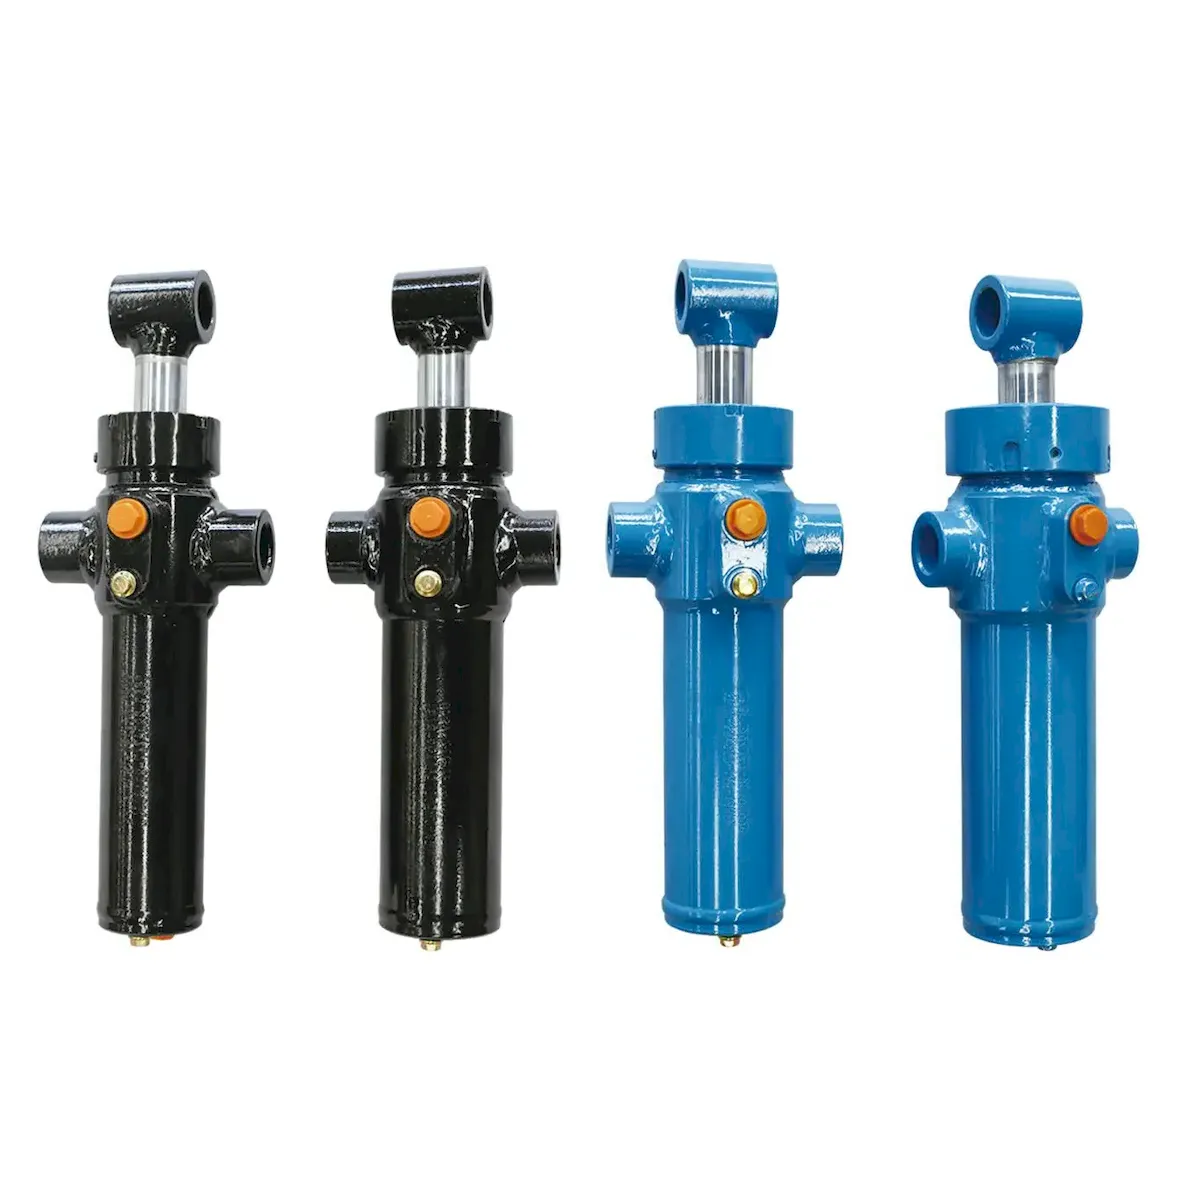
تعمل أسطوانة الرفع الهيدروليكية بدون تغذية راجعة للموضع في وضع الحلقة المفتوحة، حيث يُصدر نظام التحكم أمرًا بفتح الصمام ويعتمد على معدل التدفق والوقت لتحريك الأسطوانة إلى الموضع المطلوب. يُعد التحكم في الحلقة المفتوحة مناسبًا للعديد من تطبيقات الرفع. مع ذلك، تتطلب بعض المتطلبات الصناعية التحكم في الموضع في الحلقة المغلقة.
تحديد المواقع بدقة
تتطلب أسطوانات الرفع المستخدمة في خطوط تجميع السيارات تقديم الأجزاء على ارتفاع دقيق لآلات اللحام أو التجميع الآلية، مع ضرورة دقة تكرار لا تقل عن ±0.5 مم. وبدون بيانات تحديد الموضع، يتسبب الانحراف الحراري وتغيرات الحمل وتغيرات لزوجة الزيت في تباين موضع الحلقة المفتوحة بمقدار ±5-15 مم من دورة إلى أخرى.
التزامن
تتطلب أنظمة الرفع المتزامنة متعددة الأسطوانات - مثل الرافعات الجسرية، وإطارات رفع أقسام السفن، وألواح الضغط - أن تبقى كل أسطوانة رفع ضمن هامش ارتفاع محدد مقارنةً بالأسطوانات الأخرى طوال عملية الرفع. وتوفر مستشعرات الموضع الموجودة على كل أسطوانة البيانات اللازمة لضبط تدفق كل أسطوانة على حدة في الوقت الفعلي والحفاظ على التزامن.
مراقبة السلامة
مراقبة ارتفاع المنصة في منصات العمل الجوية، ومستويات التحميل، والرافعات المقصية - يوفر مستشعر الموقع تغذية راجعة مستمرة لنظام التحكم، مؤكدًا أن المنصة على الارتفاع المطلوب. يؤدي أي انحراف يتجاوز عتبة محددة إلى إطلاق إنذار أو تصحيح تلقائي قبل أن يصبح خطأ الارتفاع مشكلة تتعلق بالسلامة.
أتمتة العمليات
تتطلب مكابس الفرامل الهيدروليكية التي يتم التحكم فيها بواسطة CNC، وآلات التشكيل، وأسطوانات رفع قولبة الحقن، تغذية راجعة للموضع لتوليد ملفات تعريف دقيقة للموضع - يجب أن يعرف نظام التحكم بالضبط مكان المكبس في كل لحظة من دورة التشكيل أو القولبة لإنتاج أجزاء متسقة.
القسم 02
محولات الطاقة المغناطيسية الانفعالية - تركيب قضيب داخلي
يُعدّ محوّل الموضع الخطي المغناطيسي الانفعالي أكثر مستشعرات الموضع استخدامًا في أسطوانات الرفع الهيدروليكية، حيث يُركّب داخل قضيب مجوّف، مُحاطًا بالكامل بالبيئة الهيدروليكية ومحميًا من أي تلوث خارجي. يعتمد مبدأ عمله على موجة التواء تنتشر على طول سلك مغناطيسي حديدي: إذ تنتقل نبضة تيار كهربائي على طول السلك، ويُولّد مغناطيس موضعي على المكبس موجة إجهاد التواء عند موضع المغناطيس، تعود إلى رأس المستشعر بسرعة معلومة. يُتيح الفاصل الزمني بين نبضة التيار الكهربائي ووصول موجة الالتواء تحديد الموضع بدقة ±0.1 مم دون الحاجة إلى أجزاء متحركة أو أسطح قابلة للتآكل.
ثقب القضيب
المواصفات
يجب أن يكون قضيب أسطوانة الرفع مجوفًا لاستيعاب الأنبوب المغناطيسي الانضغاطي. أقطار الأنابيب القياسية: 10 مم قطرًا خارجيًا لشوط يصل إلى 2000 مم؛ و14 مم قطرًا خارجيًا لشوط يصل إلى 4000 مم. يجب إحكام غلق التجويف عند طرف القضيب بسدادة طرفية، ويخرج كابل المستشعر من منفذ جانبي في القضيب داخل حلقة منع التسرب مباشرةً - يُعدّ إحكام غلق حلقة منع التسرب حول الكابل ضروريًا لمنع تسرب الزيت عبر مسار كابل المستشعر.
موضع
مغناطيس
يُركّب مغناطيس حلقي في تجويف المكبس متمركزًا حول الأنبوب المغناطيسي الانضغاطي. يجب أن يكون المغناطيس غير مغناطيسي بالنسبة للدائرة الهيدروليكية، وعادةً ما تُوضع مغناطيسات العناصر الأرضية النادرة (مثل SmCo أو NdFeB) داخل حلقة حاملة من الفولاذ المقاوم للصدأ غير المغناطيسي. يُعدّ موضع هذا المغناطيس على المكبس مرجعًا أساسيًا، إذ يجب تحديد موقعه بدقة بالنسبة لسطح المكبس للحصول على قراءات دقيقة للموضع من الموضع الميكانيكي النهائي للأسطوانة.
الناتج
الإشارات
مخرجات محول الطاقة المغناطيسي الانضغاطي القياسية لتطبيقات تحديد موضع أسطوانة الرفع: إشارة تناظرية 4-20 مللي أمبير (الأكثر شيوعًا في وحدات التحكم المنطقية القابلة للبرمجة الصناعية)؛ إشارة تناظرية 0-10 فولت؛ واجهة تسلسلية متزامنة (SSI) لتحديد الموضع الرقمي عالي الدقة؛ CANopen أو Profibus للأنظمة المتصلة بالشبكة. يجب تحديد المخرج ليتوافق مع مدخل وحدة التحكم المنطقية القابلة للبرمجة أو وحدة التحكم في الحركة - لا يمكن إعادة تهيئة نوع المخرج غير الصحيح ميدانيًا دون استبدال إلكترونيات محول الطاقة.
تتوفر أسطوانات الرفع الهيدروليكية المزودة بمحولات موضع مغناطيسية مثبتة في المصنع - قضيب مجوف، مغناطيس حلقي مدمج، غدة كابل، وخيار خرج 4-20 مللي أمبير أو SSI - من أسطوانة الرفع مجموعة المنتجات. يضمن التركيب في المصنع دقة أبعاد التجويف، وتحديد موضع المغناطيس، وتوجيه الكابلات، وهو أمر يصعب تحقيقه في عمليات التحديث الميدانية.
القسم 03
أجهزة الاستشعار الخارجية - مقياس الجهد الخطي، والمشفر الخطي، ومحول الإزاحة التفاضلي الخطي (LVDT)
تُركّب مستشعرات الموضع الخارجية بجوار أسطوانة الرفع بدلاً من داخلها. وهي مناسبة عندما يتعذر حفر قضيب الأسطوانة (لصغر حجمه، أو لوجود أسطوانة موجودة بدون إمكانية الوصول إلى داخلها)، أو عندما يتطلب التطبيق دقة أعلى مما يمكن أن يوفره محول الطاقة المغناطيسي الانضغاطي، أو عند تحديث مستشعر الموضع لأسطوانة موجودة دون الحاجة إلى تفكيكها.
| نوع المستشعر | دقة | أقصى شوط | بيئة | الأفضل لـ |
|---|---|---|---|---|
| مقياس الجهد السلكي | ±0.5–2 مم | يصل إلى 5 أمتار | معيار IP65 | تحديث أسطوانات الرفع الموجودة؛ نظام صناعي ذو حلقة مغلقة بدقة متوسطة |
| مشفر خطي بصري | ±0.005–0.05 مم | يصل إلى 30 مترًا | يتطلب بيئة نظيفة | محور هيدروليكي لآلة التشغيل؛ بيئة صناعية نظيفة؛ متطلبات دقة عالية |
| شريط التشفير المغناطيسي | ±0.1–0.5 مم | يصل إلى 50 مترًا | IP67، يتحمل رذاذ الزيت | أسطوانات رفع صناعية طويلة الشوط؛ معدات متنقلة خارجية |
| محول الإزاحة الخطي التفاضلي (الاستقرائي) | ±0.01–0.05 مم | يصل إلى 300 مم | ممتاز - مغلق بإحكام، بدون تلامس | أسطوانات اختبار ومعايرة قصيرة الشوط؛ أنظمة تحديد المواقع عالية الدقة |
القسم 04
بنية التحكم ذات الحلقة المغلقة
يتطلب نظام الرفع الهيدروليكي ذو التحكم في الموضع أربعة مكونات تعمل معًا: أسطوانة الرفع نفسها، ومستشعر الموضع، وصمام هيدروليكي تناسبي أو مؤازر، ووحدة تحكم في الحركة أو وحدة تحكم منطقية قابلة للبرمجة (PLC) مزودة بخوارزمية للتحكم في الموضع. وتحدد سلسلة الإشارات وطريقة الضبط الدقة والاستجابة الديناميكية الممكنة.
التحكم في الموضع ذو الحلقة المغلقة - سلسلة الإشارات
وحدة التحكم
وحدة التحكم المنطقية القابلة للبرمجة / الحركة
وحدة التحكم
→
متناسب
صمام
نسبة 4/3
صمام توجيهي
→
أسطوانة الرفع
مستشعر الموقع
مشغل هيدروليكي
→
مستشعر الوضع
مغناطيسي انفعالي
أو خارجي
↩
صمام تناسبي
لا يمكن لصمام التوجيه القياسي ثنائي الوضع (تشغيل/إيقاف) توفير تحكم تناسبي في التدفق، لذا يلزم استخدام صمام تناسبي أو مؤازر ذي خاصية فتح خطية تتناسب مع إشارة الإدخال. تُعد الصمامات التناسبية مناسبة لمعظم تطبيقات تحديد موضع أسطوانات الرفع الصناعية، بينما تُستخدم الصمامات المؤازرة عندما يتجاوز متطلبات الاستجابة الديناميكية نطاق تردد الصمام التناسبي (عادةً ما يزيد عن 20 هرتز).
ضبط PID
تستخدم حلقة التحكم في الموضع خوارزمية PID (التناسبية-التكاملية-التفاضلية) لتقليل خطأ الموضع. تتميز أسطوانات الرفع الهيدروليكية بخصائص غير خطية متأصلة - انضغاطية الزيت، وانزلاق التلامس عند مانع التسرب، وانخفاض الضغط المعتمد على الحمل - والتي يجب تعويضها في ضبط PID. ابدأ بكسب منخفض (P=2، I=0.1، D=0) وقم بزيادة P حتى يبدأ التذبذب، ثم قللها بمقدار 30% وأضف I للتخلص من خطأ الحالة المستقرة.
دقة تحديد الموقع
دقة تحديد الموضع الممكنة باستخدام مستشعر مغناطيسي انضغاطي وصمام تناسبي عالي الجودة: ±0.5 مم للتطبيقات الصناعية القياسية تحت حمل ثابت. مع صمام مؤازر وحلقة تحكم أسرع: ±0.1–0.2 مم. عادةً ما يكون الانحراف الحراري للزيت الهيدروليكي هو العامل المحدد للدقة المستدامة؛ إذ يؤدي ارتفاع درجة الحرارة بمقدار 10 درجات مئوية إلى تمدد الزيت وتغيير نقطة الصفر للمستشعر غير المطلق.
بالنسبة لأنظمة أسطوانات الرفع الصناعية التي تتطلب تحكمًا متكاملًا في الموضع مع صمام تناسبي، وواجهة PLC، ومحول موضع مغناطيسي انضغاطي كوحدة متكاملة، أسطوانة هيدروليكية للهندسة الصناعية توفر هذه المجموعة تكوينات مزودة بمحولات طاقة مثبتة في المصنع ورسومات الواجهة الميكانيكية اللازمة لتكامل وحدة التحكم المنطقية القابلة للبرمجة (PLC).
القسم 5
دليل اختيار تقنية الاستشعار
يمكن تبسيط قرار اختيار المستشعر لتطبيق التغذية الراجعة لموضع أسطوانة الرفع إلى ثلاثة أسئلة: أين يمكن تركيب المستشعر فعليًا؟ ما هي الدقة المطلوبة؟ ما هي بيئة التشغيل؟
الحالة أ
أسطوانة رفع جديدة، بيئة قاسية، شوط 200-4000 مم، دقة ±0.5 مم أو أفضل: محول طاقة مغناطيسي داخلي لقضيب مجوف. الخيار الأمثل - لا توجد أجزاء خارجية قابلة للتلف، ولا تآكل، ومقاوم للزيوت، وإخراج دقيق للموقع. يُفضل تركيبه في المصنع.
الحالة ب
أسطوانة الرفع الموجودة، التحديث دون تفكيك، دقة ±1-2 مم: مقياس جهد خارجي للسلسلة. أقل تكلفة للتحديث، وأسهل عملية تركيب. قم بتثبيت دعامة التثبيت على جسم الأسطوانة وطرف الكابل على مشبك القضيب.
الحالة ج
محور آلة التشغيل، بيئة نظيفة، دقة ±0.01–0.05 مم: مشفر خطي بصري خارجي على مقياس محمي. أعلى دقة متاحة - يتطلب تركيبًا ميكانيكيًا في قناة نظيفة ومحمية بجانب محور أسطوانة الرفع.
الحالة د
شوط قصير ≤ 300 مم، معايرة دقيقة أو تطبيق اختبار: محول تفاضلي خطي متغير (LVDT). عديم الاحتكاك، لا تآكل، خطية ممتازة وقابلية تكرار عالية لتطبيقات الدقة ذات الشوط القصير بما في ذلك آلات اختبار المواد وأسطوانات الرفع للمعايرة.
القسم 6
متطلبات التركيب والتشغيل
يُحدد التركيب والتشغيل الصحيحان لأسطوانة الرفع المزودة بمستشعر موضع ما إذا كان النظام سيحقق الدقة المطلوبة. ومن أكثر أخطاء التشغيل شيوعًا التي تمنع أسطوانة الرفع المزودة بمستشعر موضع من تحقيق مواصفاتها ما يلي:
خطأ 1
إزاحة الصفر غير صحيحة. يجب ضبط موضع الصفر للمستشعر (الخرج = 0 مم) ليتوافق مع وضع الانكماش الميكانيكي لأسطوانة الرفع. إذا تم ضبط الصفر عند نقطة في منتصف الشوط أثناء التشغيل، فسيتم إزاحة جميع قراءات الموضع اللاحقة بمقدار المسافة بين وضع الانكماش الفعلي ونقطة ضبط الصفر. تحقق من الصفر مع انكماش المكبس بالكامل مقابل طرف الغطاء.
خطأ ٢
توجيه كابلات المستشعرات بالقرب من مصادر التداخل الكهرومغناطيسي. يجب توجيه كابلات إشارة محول الطاقة المغناطيسي الانضغاطي بعيدًا عن كابلات الطاقة ومحولات التردد ولوحات التوصيل، حيث يتسبب التداخل الكهرومغناطيسي في ضوضاء قراءة الموضع التي تظهر على شكل تذبذب واضح لموضع أسطوانة الرفع حتى عندما تكون ثابتة. استخدم كابلًا محميًا مع تأريض الغلاف من طرف واحد فقط (طرف وحدة التحكم).
خطأ رقم 3
وجود هواء في دائرة أسطوانة الرفع. يتسبب الهواء المحتبس في الدائرة الهيدروليكية لأسطوانة الرفع في "انزلاق" المكبس، حيث ينضغط الزيت قبل حركة المكبس، ثم يتمدد عند إغلاق الصمام، مما يؤدي إلى تحريك المكبس دون إشارة من الصمام. ينتج عن ذلك استجابة غير منتظمة للموضع، مما يجعل وحدة التحكم ذات الحلقة المغلقة تبحث باستمرار عن الوضع الأمثل. لذا، يجب تفريغ الهواء تمامًا من الدائرة قبل تشغيل حلقة التحكم في الموضع.
خطأ رقم 4
صمام تناسبي عند إزاحة صفرية غير صحيحة. يحتوي الصمام الاتجاهي النسبي على نقطة صفر قابلة للتعديل (إشارة الإدخال التي يكون عندها الصمام مغلقًا تمامًا). إذا لم يتم ضبط نقطة الصفر بشكل صحيح، فإن الصمام يمرر تدفقًا ضئيلاً حتى عند ضبطه على الصفر - حيث ينحرف أسطوانة الرفع ببطء عن موضعها المطلوب، مما يظهر لحلقة التحكم كخطأ مستمر في الموضع يدفع وحدة التحكم إلى تطبيق إشارة تصحيح مستمرة. اضبط نقطة الصفر بدقة باستخدام إجراءات الشركة المصنعة للصمام مع ضغط الدائرة الهيدروليكية لأسطوانة الرفع قبل إجراء أي اختبار تشغيل للتحكم في الموضع.
الأسئلة الشائعة التقنية
أسئلة تحديد الموقع
س01
يُظهر أسطوانة الرفع المزودة بمستشعر الموضع تذبذبًا عند الموضع المستهدف - يتحرك المكبس ذهابًا وإيابًا بمقدار ±3 مم. ما سبب ذلك؟
يُعدّ التذبذب حول الهدف عرضًا كلاسيكيًا لزيادة كسب التناسب (P) في وحدة التحكم PID، حيث تُبالغ وحدة التحكم في تصحيح الخطأ وتتجاوز الهدف في الاتجاه المعاكس بشكل متكرر. يكمن الحل في تقليل كسب التناسب (P) حتى يتوقف التذبذب، ثم إعادة الضبط. سبب ثانوي آخر هو ظاهرة الالتصاق والانزلاق عند مانع تسرب قضيب أسطوانة الرفع، حيث يكون المكبس ثابتًا (يثبته احتكاك مانع التسرب)، وتستمر وحدة التحكم في تطبيق إشارة تصحيح (لوجود خطأ في الموضع)، فيتراكم الضغط، وينفصل مانع التسرب فجأةً ويتجاوز المكبس الهدف، فتعكس وحدة التحكم حركتها، وتتكرر الدورة. يمكن تقليل ظاهرة الالتصاق والانزلاق عن طريق ترقية مانع تسرب القضيب إلى مواصفات احتكاك أقل (PU 88 Shore A بدلًا من NBR 90)، أو عن طريق إضافة إشارة تذبذب صغيرة إلى أمر الصمام للحفاظ على حركة الصمام والمكبس الدقيقة. إذا لم يؤدِ كل من تقليل كسب الضغط أو ترقية مانع التسرب إلى حل مشكلة التذبذب، فتحقق من ضبط نقطة الصفر للصمام النسبي بشكل صحيح - حيث أن الصمام الذي يمرر التدفق عند نقطة الصفر يدفع أسطوانة الرفع إلى عدم توازن في الضغط يجب على وحدة التحكم في الموضع مقاومته باستمرار.
س 02
هل يمكن تركيب مستشعر مغناطيسي انضغاطي في أسطوانة الرفع التي لم تكن مصممة أصلاً لاستخدامه؟
نعم، لكن ذلك يتطلب إزالة قضيب أسطوانة الرفع وإعادة حفره على مخرطة لإنشاء التجويف المركزي لأنبوب المحول، كما يجب تشكيل المكبس لاستيعاب حامل المغناطيس الحلقي. ويجب أيضًا تركيب سدادة طرف القضيب وغدة مخرج الكابل. يُعد هذا عمليًا للأسطوانات ذات التجويف الكبير المزودة بقضبان ذات قطر كافٍ لاستيعاب التجويف دون التأثير على المقطع العرضي الهيكلي للقضيب - يلزم قطر قضيب لا يقل عن 50 مم تقريبًا لأنبوب محول بقطر 10 مم مع الحفاظ على جدار فولاذي كافٍ. بالنسبة للقضبان الأصغر، يُعد مقياس الجهد الخارجي خيار التحديث الأكثر عملية. يعتمد قرار التحديث أو الاستبدال بأسطوانة رفع مزودة بمستشعر من المصنع على العمر التشغيلي المتبقي للأسطوانة الحالية - إذا كان طلاء الكروم للقضيب والتجويف في حالة جيدة، فإن مستشعر التحديث يكون فعالًا من حيث التكلفة؛ أما إذا كانت إعادة البناء ضرورية على أي حال، فإن وحدة جديدة مدمجة من المصنع مزودة بمستشعر مغناطيسي انضغاطي هي الخيار الأفضل.
س03
نحتاج إلى مزامنة أربع أسطوانات رفع بدقة ±2 مم عبر امتداد 3000 مم - هل يمكن تحقيق ذلك باستخدام الصمامات التناسبية القياسية وأجهزة الاستشعار المغناطيسية الانضغاطية؟
نعم، يمكن تحقيق تزامن ±2 مم عبر أربع أسطوانات باستخدام مستشعرات مغناطيسية انضغاطية وصمامات تناسبية، وهو مواصفة قياسية لرافعات الجسر، وإطارات رفع أقسام السفن، وأنظمة تسوية ألواح الضغط. يستخدم نظام التحكم أسطوانة رفع واحدة كوحدة رئيسية، ويتعامل مع الأسطوانات الثلاث الأخرى كوحدات تابعة؛ حيث تتلقى كل وحدة تابعة هدف موضعها من الوحدة الرئيسية، وتُشغّل صمامها لتقليل خطأ الموضع إلى أدنى حد. يُعدّ نظام التحكم الرئيسي-التابع أسهل في الضبط من نظام PID مستقل تمامًا على كل محور، لأن الوحدات التابعة لا تحتاج إلى معرفة الموضع المطلق، بل فقط الخطأ النسبي بالنسبة للوحدة الرئيسية. عمليًا، يتراوح التزامن الذي يمكن تحقيقه باستخدام الصمامات التناسبية القياسية بين ±1 و3 مم، اعتمادًا على تغير الحمل واستقرار درجة حرارة الزيت. في حال الحاجة إلى تزامن أدق (±0.5 مم)، يلزم استخدام صمامات مؤازرة وحلقة تحكم أسرع. توفر كتلة تقسيم التدفق الهيدروليكي بالإضافة إلى التزامن الإلكتروني دعامة ميكانيكية ضد خطأ التزامن في حالة حدوث أعطال في النظام الإلكتروني - إن الجمع بين التزامن الإلكتروني والميكانيكي هو أفضل ممارسة لتطبيقات الرفع الثقيل.
س04
يعطي مستشعر الانفعال المغناطيسي في أسطوانة الرفع قراءة صحيحة عند السرعات المنخفضة، ولكنه يفقد دقته عند سرعات المكبس العالية. ما سبب ذلك؟
يشير تدهور دقة تحديد الموضع عند سرعات المكبس العالية عادةً إلى معدل مسح بطيء جدًا بالنسبة للسرعة، حيث يقوم المتحكم بأخذ عينات من الموضع على فترات زمنية يكون فيها تحرك أسطوانة الرفع أكبر من الخطأ المسموح به. على سبيل المثال، إذا كان المتحكم يقوم بالمسح على فترات 10 مللي ثانية مع تحرك المكبس بسرعة 0.5 متر/ثانية، فسيتغير الموضع بمقدار 5 ملم بين عمليات المسح. وإذا حاولت حلقة التحكم تصحيح خطأ 5 ملم في دورة مسح واحدة، فسوف تتجاوز الموضع المطلوب. يكمن الحل إما في زيادة معدل مسح المتحكم (يمكن تهيئة العديد من وحدات التحكم المنطقية القابلة للبرمجة (PLC) لإجراء مسح أسرع في مهام محددة)، أو في تطبيق حد تغذية أمامية للسرعة في خوارزمية التحكم، بحيث يتوقع موضع المكبس بناءً على السرعة المطلوبة، ويستخدم المستشعر فقط لتصحيح الخطأ بدلاً من استخدامه كمرجع أساسي للموضع. ثمة احتمال ثالث يتمثل في أن معدل تحديث مستشعر المغناطيسية الانضغاطية أبطأ من معدل مسح وحدة التحكم - تحقق من أن معدل التحديث المحدد للمستشعر (عادةً من 1 إلى 5 مللي ثانية) أسرع من دورة مسح وحدة التحكم المنطقية القابلة للبرمجة (PLC). إذا كان معدل تحديث المستشعر هو العامل المحدد، فينبغي تحديد مستشعر ذي معدل تحديث أسرع أو واجهة SSI رقمية (تتمتع بخصائص سرعة تحديث أفضل من الواجهة التناظرية 4-20 مللي أمبير) لأسطوانة الرفع البديلة.
نظام تزويد أسطوانة الرفع بمستشعر الموقع
هل تحتاج إلى أسطوانة رفع مزودة بخاصية تحديد الموضع؟
أسطوانات الرفع تتوفر محولات الطاقة المغناطيسية المدمجة في المصنع - قضيب مجوف، مغناطيس حلقي، وصلة كابل، ومخرج 4-20 مللي أمبير أو SSI - لجميع أحجام الثقوب القياسية. يرجى تزويدنا بمعلومات الثقب، والشوط، ومتطلبات الدقة، وواجهة الإخراج للحصول على المواصفات.
المحرر: Cxm


